DYNA4は、シャシー制御システム向けのクローズドループテストを実現する総合的な車両運動シミュレーションソフトウェアです。バーチャルテストドライビング向けシミュレーション環境として、乗用車および商用車向けの実績あるモデルを提供します。
DYNA4の仮想プロトタイプを活用することで、開発のあらゆる段階において、車両全体を対象とした新しい制御ユニットの評価が可能になります。PC上での機能設計段階(MIL、SIL)から、Hardware-in-the-Loop(HIL)システムを用いたリアルタイム検証および認証まで、一貫したテスト環境を提供します。
動画
主なメリット
- フロントローディングによる開発の早期開始
ECU機能の開発およびテストを初期段階から実施できます。 - 安全なテスト環境
ニアクラッシュや交通弱者を含む危険な運転シナリオも安全に評価できます。 - テストカバレッジの向上
パラメータ変更やバリアント管理に対応し、数千回規模の自動バーチャルテストドライビングを実施できます。
- 天候条件に依存しない評価
雨、雪、霧、風などの環境条件を再現性高く再現できます。 - テスト実行履歴のトレーサビリティ確保
シミュレーション入力および出力の管理とバージョン管理により、テスト結果を追跡できます。 - ツールチェーンへのシームレスな統合
DYNA4はOpenDRIVE、OSI、XiL API、MDF、OpenSCENARIOなどの標準規格に対応しています。
適用分野
制御機能の開発およびテスト
- 車両安定性制御:ABS、ASR、ESCなどの車両安定性制御、アクティブロール制御、横転防止、トレーラー安定化制御など
- 乗り心地制御:ダンパー制御およびアクティブサスペンション制御
- ステアリング制御:電動パワーステアリング、後輪操舵、重ね操舵、ステア・バイ・ワイヤ
- 乗用車・商用車・農業車両:最大2台のトレーラーを連結した構成にも対応
- ネットワーク接続されたECU間の連携および通信:ADAS ECUとシャシーECUの連携など
- ECU診断
- ドライビングシミュレータ
- コンポーネントテストベンチ:ステアリング、ブレーキ、ダンパーなどの実機ベンチを組み込んだ評価環境
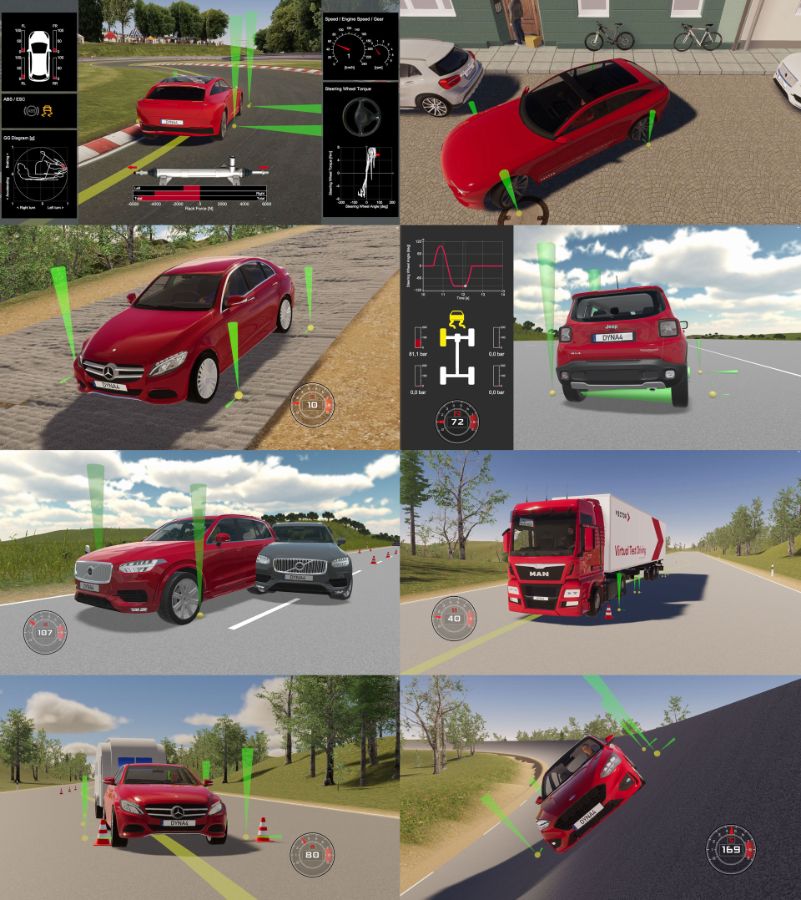
適用例:DYNA4によるシャシー制御テスト
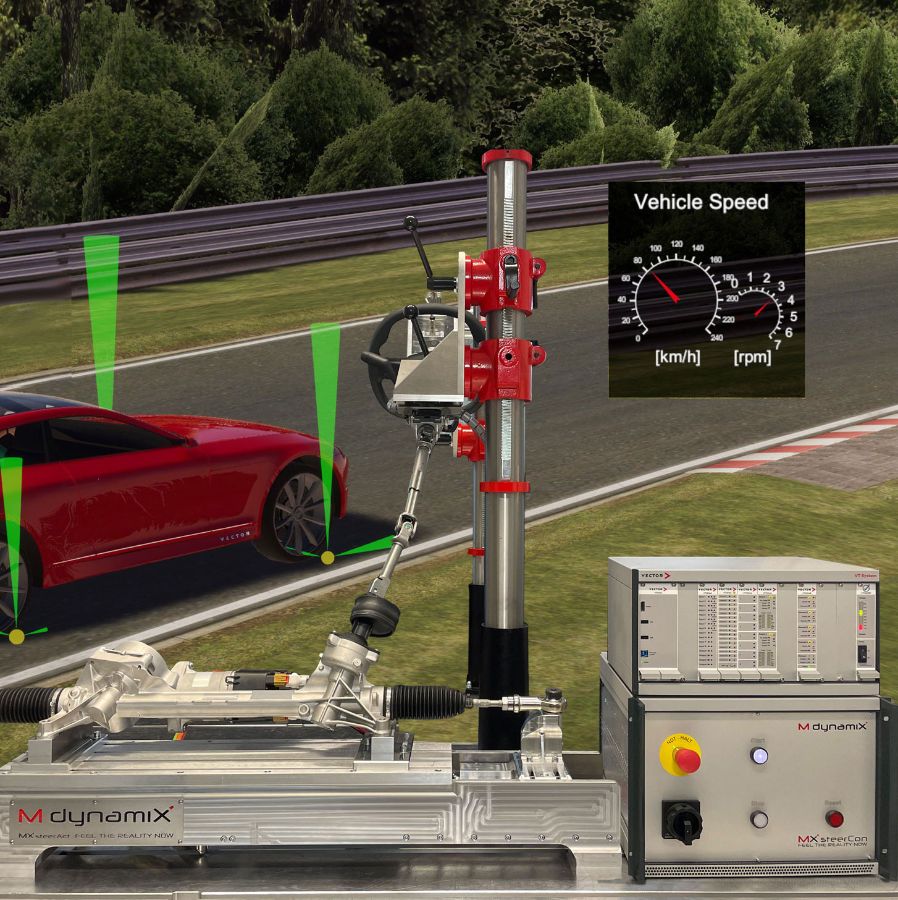
ステアリングおよびブレーキコンポーネントテストベンチ
ステアリングECUやブレーキECUの効率的なHILテストを実現します。実績あるベクターのツールチェーンとMdynamiXテストベンチを組み合わせることで、高い信頼性を提供します。
シャシー制御テスト向け実績あるシミュレーションモデル

DYNA4における車両運動モデル構成
テスト対象車両
- 実績ある車両運動モデル
サスペンション、ステアリング、ブレーキの詳細モデルを備えたマルチボディ車両モデル - さまざまなタイヤモデルに対応
TMeasy、MF-Tyre、FTireなどを利用可能。TMeasyは停車中や低速時でも高い再現性を実現します。 - あらゆるパワートレインに対応
内燃機関車、ハイブリッド車、バッテリーEV - ADASセンサーモデル
センサー生データから統合オブジェクトリストまで対応 - ドライバーモデル
指定された運転タスクを実現する自動速度制御・経路制御 - 仮想アクスル/タイヤテストベンチ
モデルパラメータの自動生成および検証を支援
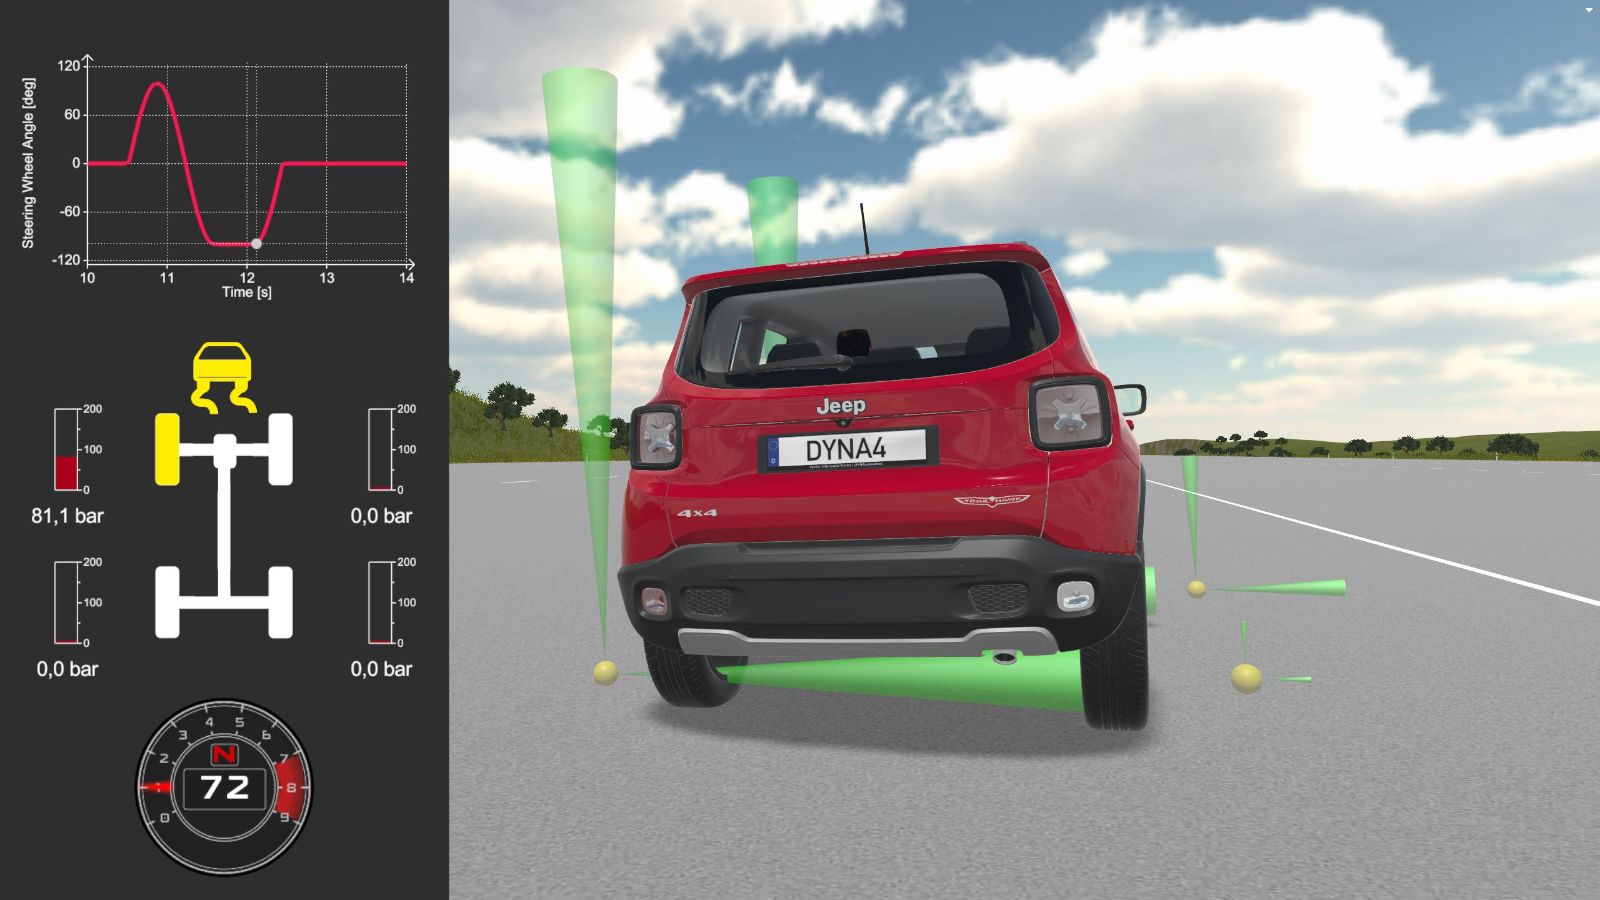
DYNA4によるSine With Dwellテストのシミュレーションと可視化
道路・走行条件・シナリオ
- 標準操作ライブラリ
ISOおよびNHTSAの車両運動テスト、NCAPのADASテストシナリオに対応 - 道路モデル
ASAMの道路記述標準であるOpenDRIVE道路ネットワークをネイティブサポートし、3D表示にも対応。交通標識、信号機、路面表示、静的オブジェクトなどを含みます。 - 路面モデル
ASAM標準OpenCRGによる詳細な路面表現 - シナリオ
ASAM OpenSCENARIO形式による走行シナリオ記述 - 交通環境
ADAS向けの決定論的または確率論的な交通シナリオシミュレーション
統合とワークフロー
- 高度なモデルおよびシナリオ作成機能
MATLAB/Simulinkベースのオープンかつモジュール型モデルアーキテクチャ - HIL環境への柔軟な統合
- DYNA4をシミュレーションツールチェーンのマスターとして利用
- DYNA4をスレーブとしてヘッドレス運用し、既存の開発環境へ統合
- すぐに利用可能なISO操作
ダブルレーンチェンジ、ステップステア、旋回制動などの標準車両運動テストを用意 - パラメータ設定支援
仮想タイヤテストベンチおよびサスペンションテストベンチによるガイド付きパラメータ設定 - テスト自動化とパラメータバリエーション
統合タスク機能または外部テスト自動化ツールを使用し、多数の条件組み合わせを効率的に評価
Felix Beygang
Expert for ADAS Solutions
お客様の課題やユースケースをお聞かせください。
ADASテストシステム、物理シミュレーションモデル、バーチャルテストドライブに関するご質問がございましたら、ぜひお気軽にご相談ください。お客様に最適なソリューションをご提案します。