DYNA4は、ADAS/ADの機能開発および検証向けのモジュール型シミュレーション環境です。仮想テストドライブを活用することで、効率的な開発と検証を実現します。
仮想車両、センサー、交通流、環境モデルにより、開発のあらゆる段階で再現性が高く、網羅性に優れたテストシナリオを構築できます。道路インフラや交通環境を含むDYNA4の3D環境シミュレーションは、環境認識が重要な役割を担う先進運転支援および自動運転向けの仮想テストフィールドを提供します。
MILからHIL、さらにVILまで、DYNA4は既存のツールチェーンへ柔軟に統合でき、信頼性の高い機能検証を加速します。
動画
主なメリット
- 包括的なテスト
パラメータバリエーションやテスト自動化を活用し、数千キロメートルに及ぶ再現性の高いテスト走行を実施できます。 - 早期に不具合を特定
ADAS/AD開発プロセスの早い段階で不具合を修正することで、開発コストを削減できます。
- 開発工数を削減
ベクターのツールチェーンおよびサードパーティ製ツールチェーンへスムーズに統合できます。 - 安全性の向上
危険を伴うことなく、重大な交通シナリオや衝突シナリオをシミュレーションできます。
主な適用分野
環境認識:車線検出、交通標識認識、物体検出、SLAM(Simultaneous Localization and Mapping:自己位置推定と地図作成の同時実行)など
快適性機能:ACC(アダプティブクルーズコントロール)、パーキングパイロットなど
安全システム:プリクラッシュ、FCW(前方衝突警報)、AEB(自動緊急ブレーキ)、LKA/ELKA(車線維持支援)、ブラインドスポットモニタリングなど
V2X:コネクテッドドライビングおよび協調型運転
運転の自動化:渋滞時自動運転、高速道路パイロット、無人運転車両
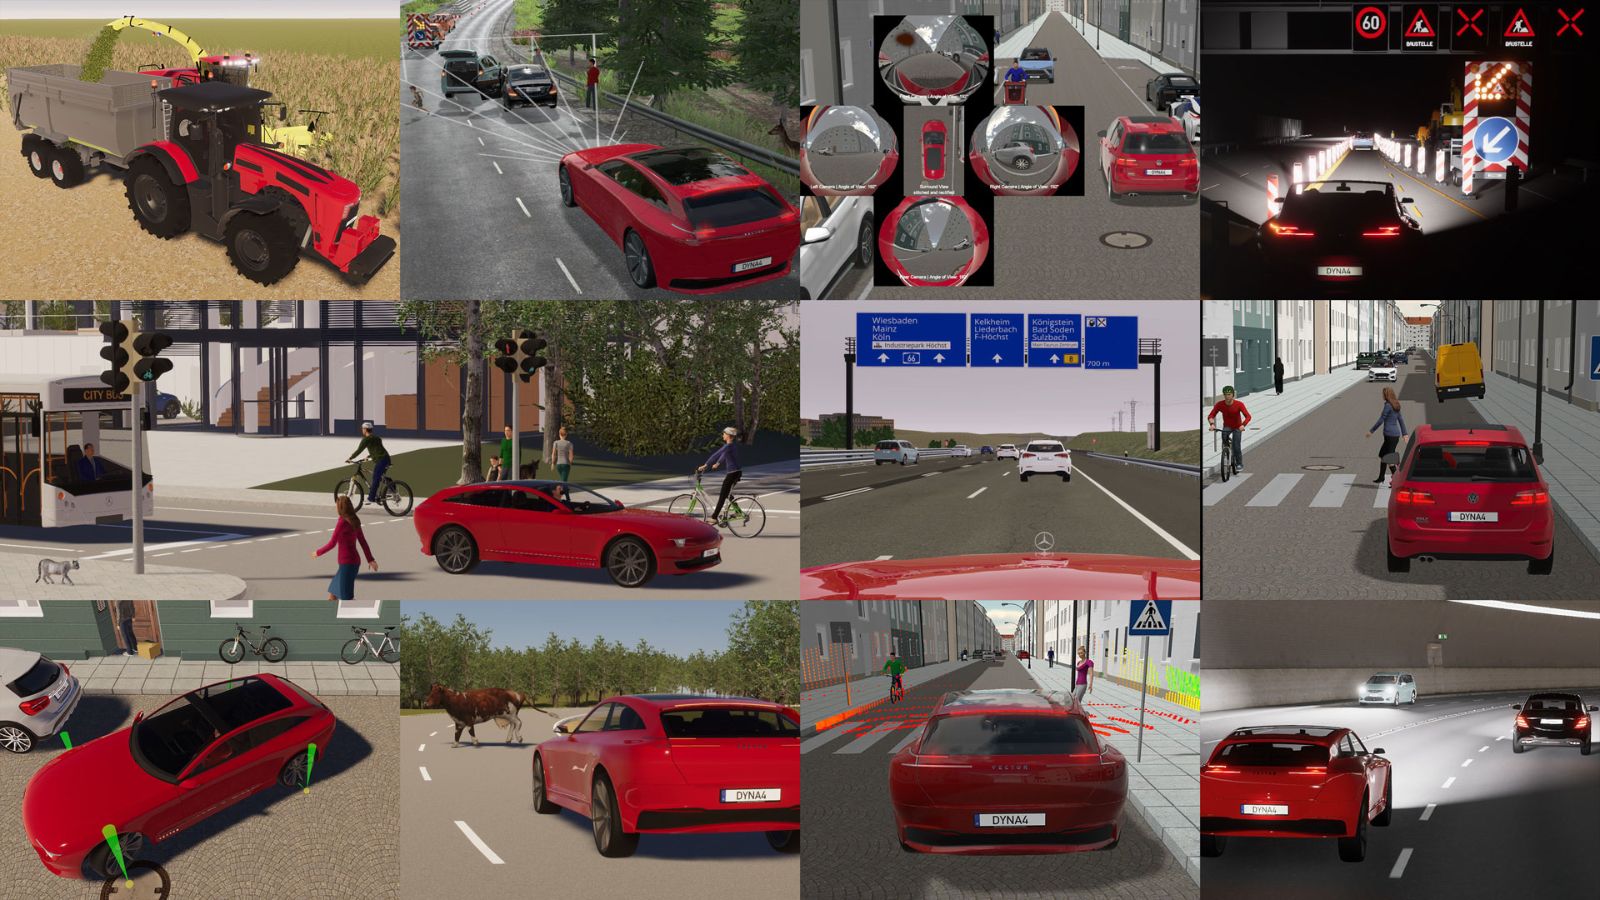
適用事例:DYNA4によるADASテスト
ADASテスト向けモデルとコンポーネント
シナリオベーステスト向けASAM OpenSCENARIO
- ASAM OpenSCENARIO言語形式による走行シナリオの記述
- 複雑な道路ネットワーク上における交通車両、歩行者、動物のシミュレーション
- 結果の可視化のための3Dシーン自動生成
- 天候および照明条件の変更に対応
- 再現性のあるシナリオバリエーションを実現する決定論的タスク
- より広範なカバレッジ評価や耐久試験を実現する確率論的交通シミュレーション
テスト対象システムをMIL、SIL、HILからVILまで幅広くサポート
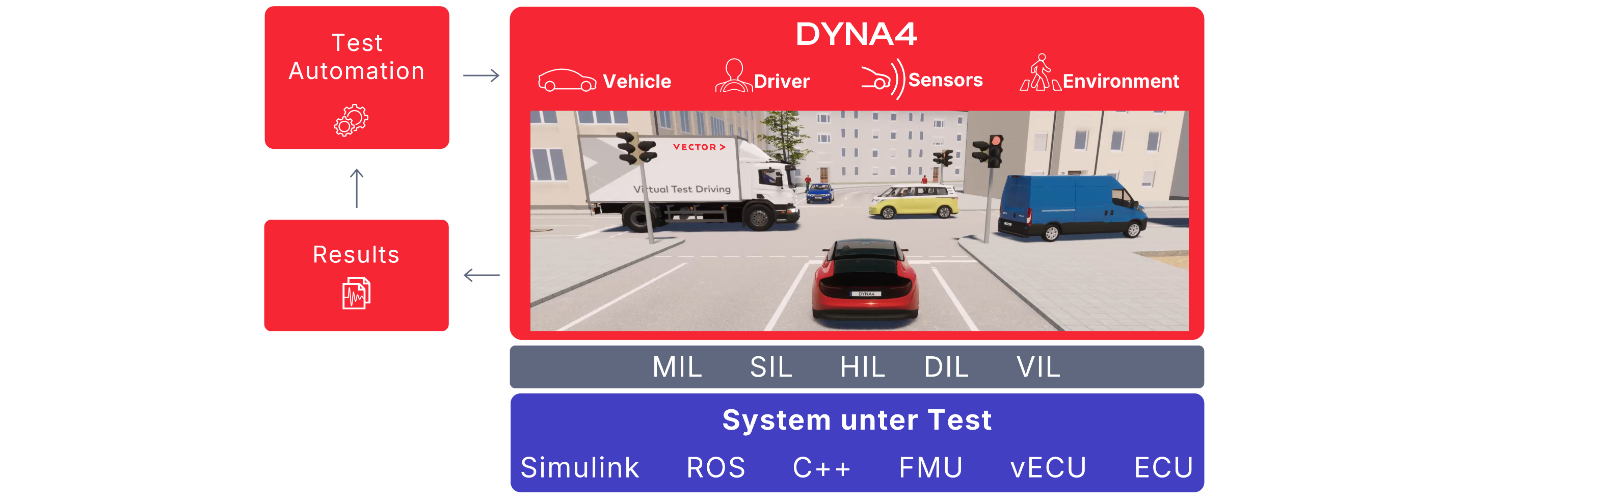
Simulink |
|
FMU |
|
ROS |
|
Cコード |
|
AUTOSARコード |
|
実機ECU |
|
Felix Beygang
Expert for ADAS Solutions
お客様の課題やユースケースをお聞かせください。
ADASテストシステム、物理シミュレーションモデル、バーチャルテストドライブに関するご質問がございましたら、ぜひお気軽にご相談ください。お客様に最適なソリューションをご提案します。