DYNA4 - リリース情報

バーチャルテストドライビングに関する主なリリース内容を一覧でご紹介

DYNA4は、乗用車および商用車向けのバーチャルテストドライビングを実現するオープンなシミュレーション環境です。
本ページでは、最新機能のハイライトおよびバージョン履歴をご紹介します。

DYNA4の主な特長

DYNA4 リリース10のハイライト

OpenDRIVE道路ネットワークのモデリング
  • まったく新しい「ベクター vSceneCreator」のEarly Access(早期利用)
  • OpenDRIVE道路の3Dグラフィカルモデリング
  • 新しい道路をゼロから簡単に作成
  • 既存のOpenDRIVE道路の確認と改良
OpenSCENARIO XMLシナリオのプレビュー
  • 初期状態の3D可視化と、シナリオの展開を動的にプレビュー
  • シナリオのモデリングとデバッグがより容易になります
OpenSCENARIO XML機能のサポート拡充
  • すべての車両が信号に反応し、先行車両との安全距離を保つことができます
  • 車両は、割り当てられたルートに沿って自動的に車線変更を行うことができます
NCAP 2026 テストプロトコル
  • Euro NCAP 2026「正面衝突回避プロトコル」に基づくシナリオシミュレーション用の事前設定済みカタログ
  • 評価基準の完全自動化された評価
センサーモデルの改良
  • カメラベースの知覚アルゴリズム向け、路面可視化のリアリズムを 向上させました
  • OSI特徴量データを提供する現象論的レーダーセンサーモデル
  • 環境認識センサーが、OpenDRIVEで定義された静的オブジェクトを検出可能
ワークフローの改善および互換性の更新
  • CANoeとの連携における使いやすさとワークフローの改善
  • MarkdownReport Pythonパッケージにより 、MarkdownおよびHTML形式のレポート作成が 簡素化されます
  • 最新のソフトウェアおよびリアルタイムハードウェアに対する幅広い互換性更新
  • ROS2 Jazzy Jaliscoのサポートが追加されました
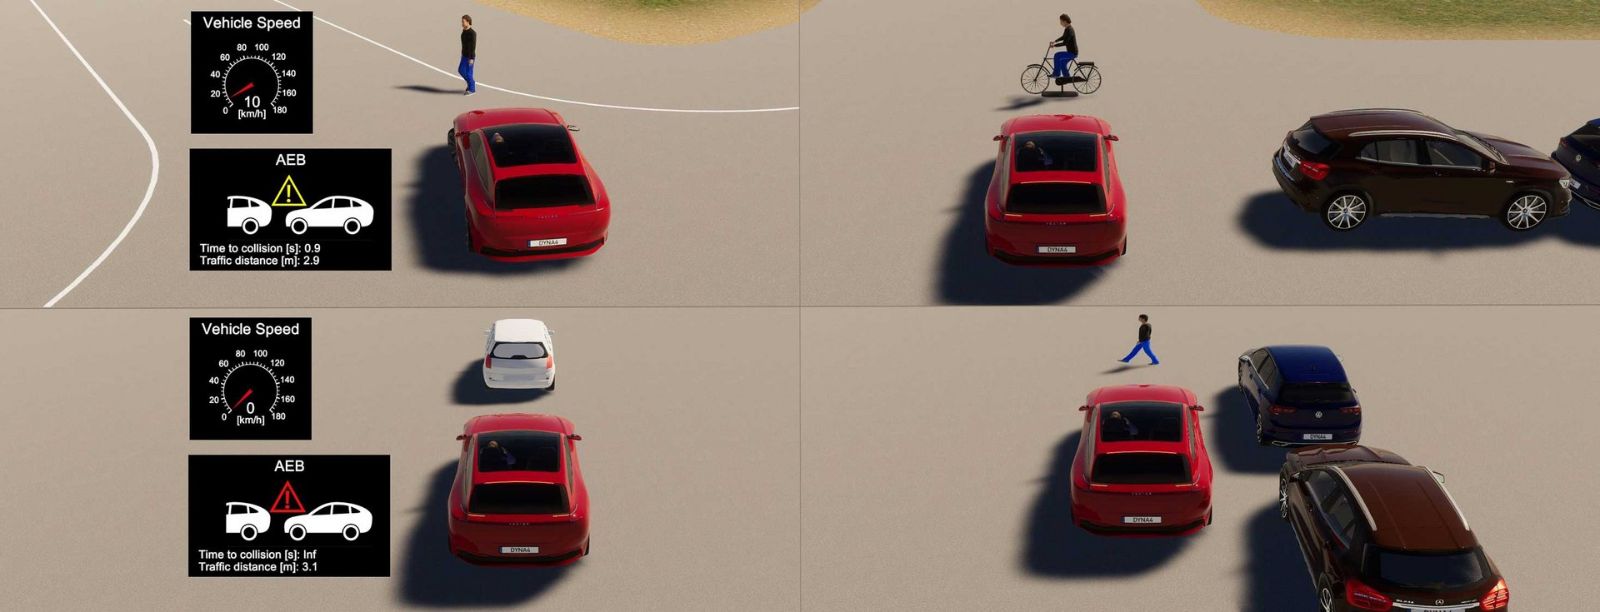
DYNA4_R9_NCAP_AEB_Testing.jpg

DYNA4 リリース9のハイライト

Euro NCAP 2023 テストおよび評価
  • NCAP 2023 テストプロトコルに準拠した、AEB および FCW 向けの新しいサンプルプロジェクト「Demo NCAP」
  • パラメータのバリエーションを含む、OpenSCENARIO .xmlフォーマットで提供されるテストシナリオ
  • NCAP評価基準に基づくレポートの自動生成
OpenSCENARIOのサポート強化
  • OpenSCENARIO .xml バージョン 1.3 のサポート(例:新しい AngleCondition など)
  • 負の速度値により、軌跡上の後退ドライブが可能になります(例:駐車操作など)
  • EnvironmentActionのサポートと、それに対応した可視化機能により、気象条件を簡単に変更できます
  • オートコンプリートおよび検証機能を備えた、改良された OpenSCENARIO .xml エディタ
  • OpenDRIVE Road Viewerの機能強化:
    • OpenSCENARIOファイルからのルートのインポート
    • OpenSCENARIOアクションで使用するためのPosition要素のコピー
センサーモデル
  • ASAM OSI センサーデータ出力を設定可能な、新しい理想的な環境認識センサー
  • RCS 値を備えた ASAM OSI レーダー検知(例:レーダーターゲットシミュレータでの使用など)
  • 露出コントロールのためのI2Cバックチャネルを考慮したカメラのRAW画像センサーモデル。
    例:画像注入型HILテストシステムでの使用に適しています
OSI信号の処理機能の強化
  • DYNA4からエクスポートされたFMUにおいて、OSMP(OSIセンサーモデルパッケージング)の出力が利用可能です
  • 設定可能なOSIグランドトゥルースプロバイダ
  • 結果解析の精度向上のためのOSIトレース信号のプロット
使いやすさの向上と互換性の更新
  • DYNA4における前処理および後処理へのPythonの使用タスクの自動化
  • Python MDFラッパーにより、mf4結果ファイルからのトレース信号のインポートや操作が容易に行えます
  • シナリオ解析を容易にするためのOpenSCENARIOイベントのプロット
  • 無料のMinGWコンパイラを使用して、モデルをDYNA4 Windows実行ファイル、CANoe DLL、およびS-Functionとしてコンパイルできます
  • 最新のソフトウェアおよびリアルタイムハードウェアに対する幅広い互換性更新
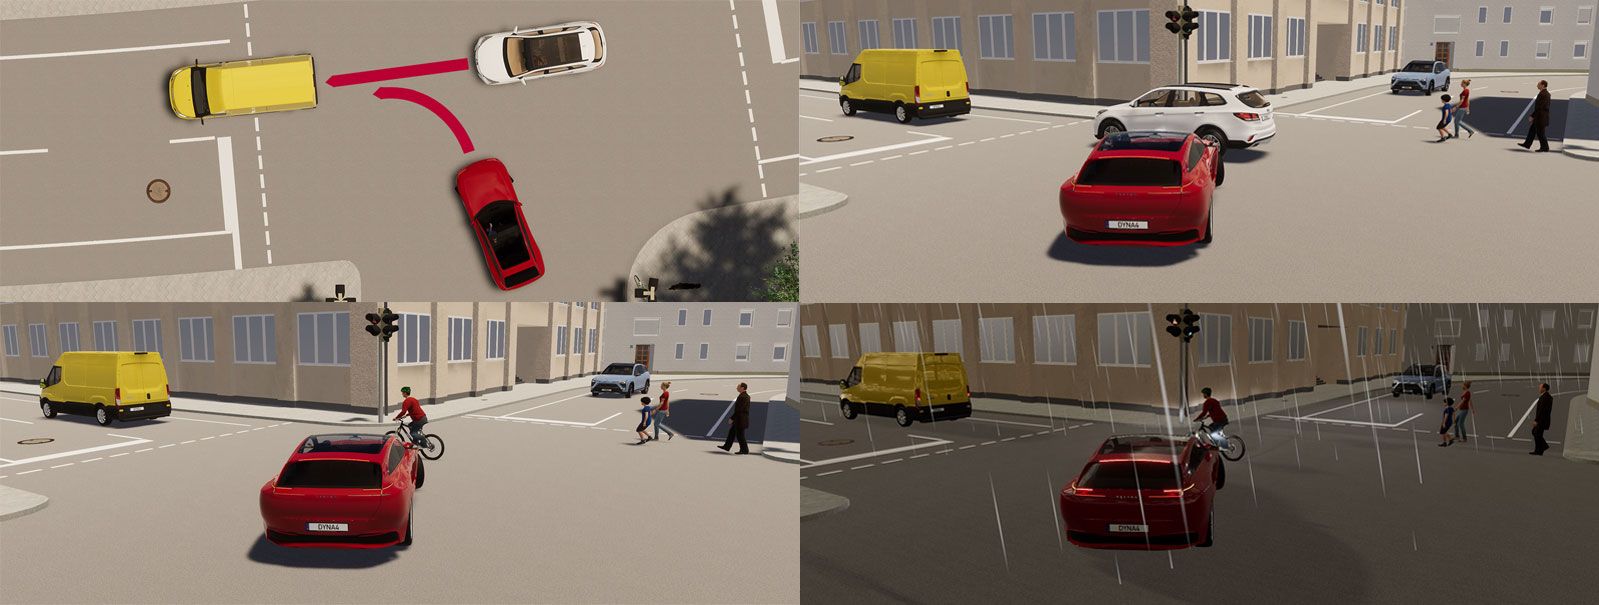
DYNA4_R8_OpenSCENARIO.jpg

DYNA4 リリース8のハイライト

ASAM OpenSCENARIO 1.2 のネイティブサポート
  • 複数の車両、歩行者、その他の交通参加者が関与する複雑な運転操作のためのイベントベースのシナリオ
  • OpenSCENARIOファイルは、複数の実行プラットフォーム上で動作するまったく新しいシナリオエンジンの入力として機能します
  • ASAMが提供するすべてのOpenSCENARIO 1.2サンプルは、DYNA4によってサポートされ、同製品に同梱されています
  • パラメータ変動に対する具体的および論理的なシナリオがサポートされています
  • シミュレーションモデルへのイベントトリガー済みエラー注入
  • カスタムイベントトリガーやシグナル操作のために、すべてのシミュレーションモデル信号にアクセス可能です
実際の ECU 用の仮想カメラ
  • シミュレートされたカメラセンサーの画像ストリームをVX1161.51ハードウェアへ送信し、ADAS ECUに注入します。
  • FPD-Link IIIまたはGMSL1/2を介したECU入力
  • 通常のカメラや魚眼レンズカメラ向けの複数の歪みモデル。様々な画像エフェクトや設定可能なベイヤーフィルターパターンを備えています
  • ブラックボックス型カメラHILにおける位置ずれを補正するためのホモグラフィ行列
ワークフローと使い勝手の向上
  • VILまたはHILアプリケーションにおけるシナリオ切り替え(残りのバスシミュレーションを中断することなく実施可能)
  • コンテキストヘルプ、ブラウザー内のスタンドアロンヘルプ、検索機能の向上など、まったく新しいヘルプ技術
  • CANoeおよびvTESTstudioとの統合が強化されました
  • ソフトウェアおよびハードウェアの互換性の更新
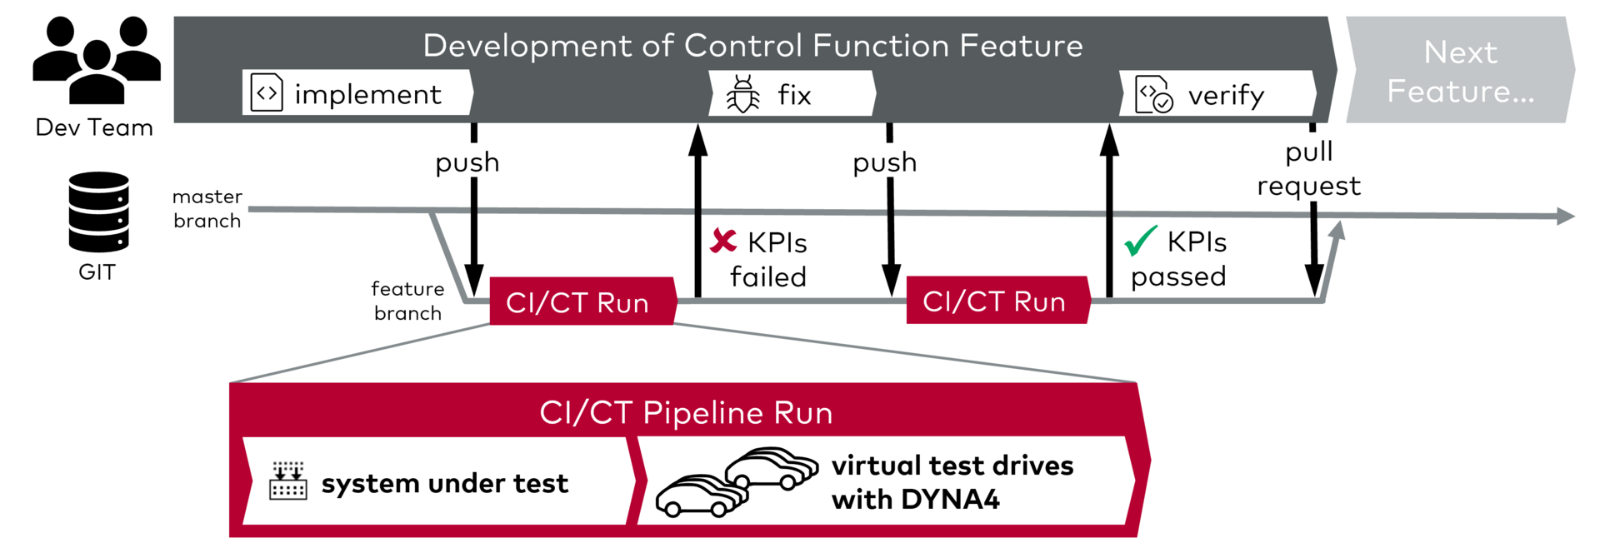
DYNA4_R7_CI_Pipeline_virtual_test_driving.png

DYNA4 リリース7のハイライト

大規模シミュレーション向けのDYNA4 サーバー Edition
  • DevOpsワークフロー、継続的テストパイプライン、またはコンピューティングクラスターに最適です
  • 完全な自動化を実現する、グラフィカルユーザーインターフェイスを必要としないヘッドレス動作
  • WindowsおよびLinux向けの車両およびシナリオシミュレーション用スタンドアロン実行ファイル
  • CANoe Linuxランタイムカーネル
  • ネットワーク経由でアクセス可能なマルチインスタンスライセンス
ワークフローと使い勝手の向上
  • 包括的な結果の概要把握と比較を実現する、まったく新しい結果解析機能
  • 警告やエラーが解消されない場合の、迅速な修正案を提示する直感的なユーザーフィードバック
  • モデルおよびシナリオのパラメーター化のためのユーザーインターフェースの刷新
  • CANoeおよびvTESTstudioとの連携を強化
モデルの機能強化と新しいサンプル
  • 複数のADAS ECUを簡単に統合できる、新しい車両制御ユニット(VCU)インターフェイス
  • ドライバーモデルが車両の横方向の車軸剛性を自動的に推定します
  • スマートカメラセンサーが、2Dバウンディングボックスの出力と画像の歪み補正に対応しました
  • カメラおよび可視物体センサーでは、魚眼レンズの歪み補正にKannala-Brandtモデルを使用できます
  • 2つの電気モーターを搭載した4WD車両のサンプル
  • 道路レイアウトの自動変化に対応した、オンランプおよびオフランプを備えたOpenDRIVE高速道路
  • ソフトウェアおよびハードウェアの互換性が更新されました
  • オブジェクトインスタンスまたはカスタマイズ可能なカテゴリに基づく、スマートカメラセンサーの画像セグメント
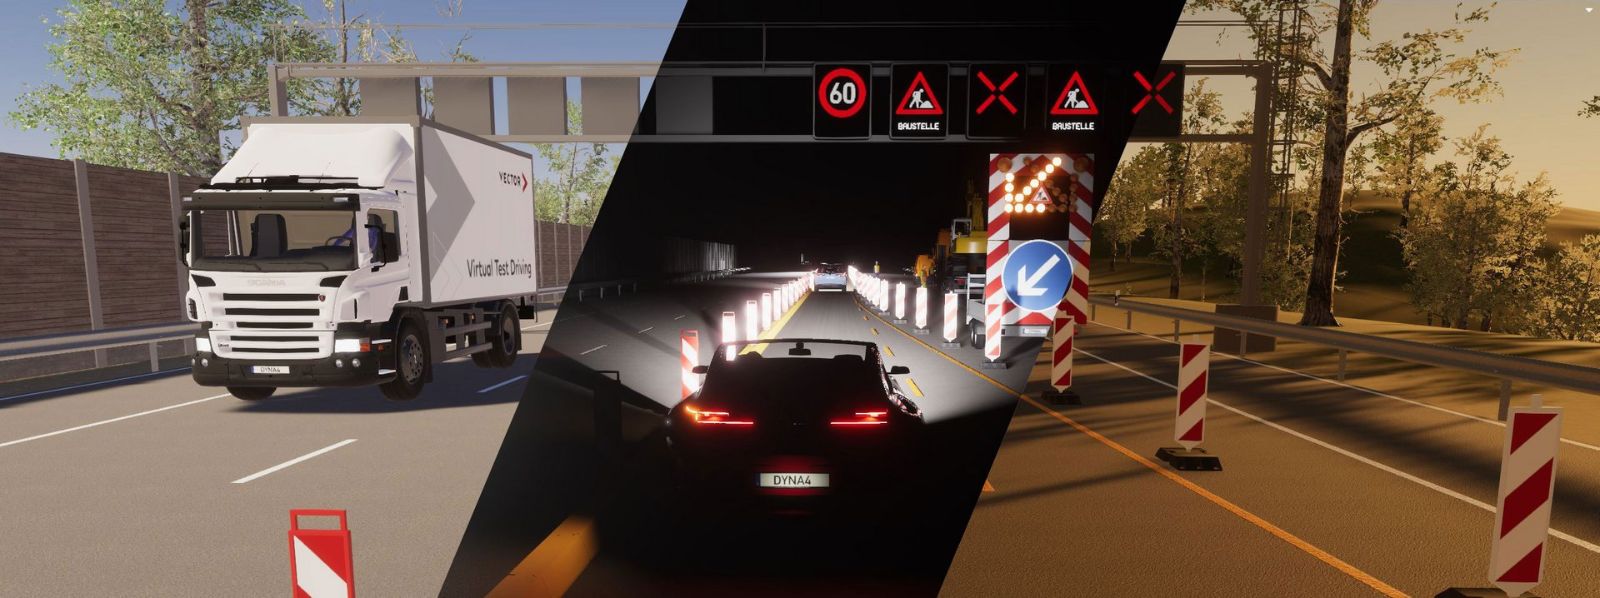
DYNA4_R6_Release-Highlights.jpg

DYNA4 リリース6のハイライト

  • 物理ベースのセンサーモデルの改良
    • 物理的なシーンの照明パラメータ
    • ハイダイナミックレンジ(HDR)カメラ画像
    • LIDARセンサーの不均一な角度分解能
  • 新しいレンダリングパイプラインによる画質の飛躍的な向上
  • カスタム機能の統合を容易にし、新しい車両モデルの構成をより柔軟にするモジュール式制御ユニット構造
  • ASAMOpenDRIVEのサポート拡充
    • 解析およびルート編集のための新しい道路ビューア
    • 交差点を含む道路ネットワークの生成
    • 米国の道路標識
    • 中国の道路標識
  • ASAMOSIのサポート拡充
    • オブジェクトベースのセンサーによるOSIメッセージ出力
    • 新しい車線検出センサーによるOSIメッセージ出力
    • 地理参照のためのOSI PROJ文字列の考慮
  • ワークフローと使いやすさの改善
    • モデルパラメータおよび結果データの管理機能の向上
    • 外部で利用可能な信号修飾子および動的信号ソースによる、より容易なシグナル操作
    • 保留中の操作やシミュレーションジョブの進捗状況、およびキャンセルオプションを表示する新しい進捗ビュー
    • 専用のエディタや多数のプリインストール済みモジュールによる、Python との連携強化
    • フィルターボックス、ツールチップ、その他の利便性向上のための機能を含む、多くのユーザーインターフェースの改良
  • モデルやパラメータセットに関する多数の新しいサンプル
  • ソフトウェアおよびハードウェアの互換性が更新されました
お客様の課題やユースケースをお聞かせください。
Felix Beygang
Expert for ADAS Solutions
お客様の課題やユースケースをお聞かせください。
ADASテストシステム、物理シミュレーションモデル、バーチャルテストドライブに関するご質問がございましたら、ぜひお気軽にご相談ください。お客様に最適なソリューションをご提案します。