CANoeは、世界中の多くのユーザーとの緊密な協力のもと、開発と改良を重ねてきました。常に重視してきたのは、お客様のさまざまなタスクや用途に合わせて製品を最適化することです。この姿勢は30年間変わっていません。
2023年以降、従来のバリアントとオプションによる製品コンセプトに、製品エディションが加わりました。これらのエディションにより、開発者のワークステーション以外の新たなユースケースにも特化した製品構成が加わり、製品の適用範囲が拡大しました。
CANoeのエディション:さまざまな作業領域に対応
エディションは、さまざまな作業環境におけるお客様の要件に対応するために特別に開発されており、一部のスタンドアロンCANoe製品も含まれています。
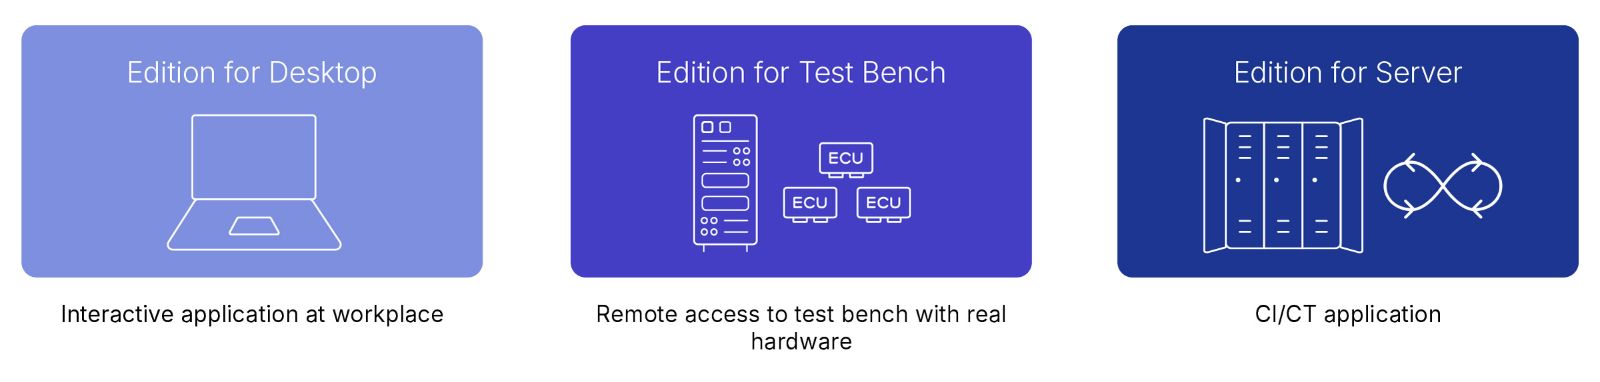
| エディション | 環境 | 手法 | リアル/仮想環境 |
Desktop Edition:
|
|
| 実際のハードウェアに接続せずに作業を行う場合は、CANoe4SW Desktop Edition内のCANoe DEで動作可能 |
| Test Bench Edition: 略称はCANoe TBE |
|
| |
| Server Edition: 略称はCANoe SE 詳細情報 |
|
| 実際のハードウェアへの接続がない場合は、CANoe4SW Server Edition内のCANoe Server Editionで動作可能 |
CANoeのバリアント:特定の機能範囲に合わせて最適化
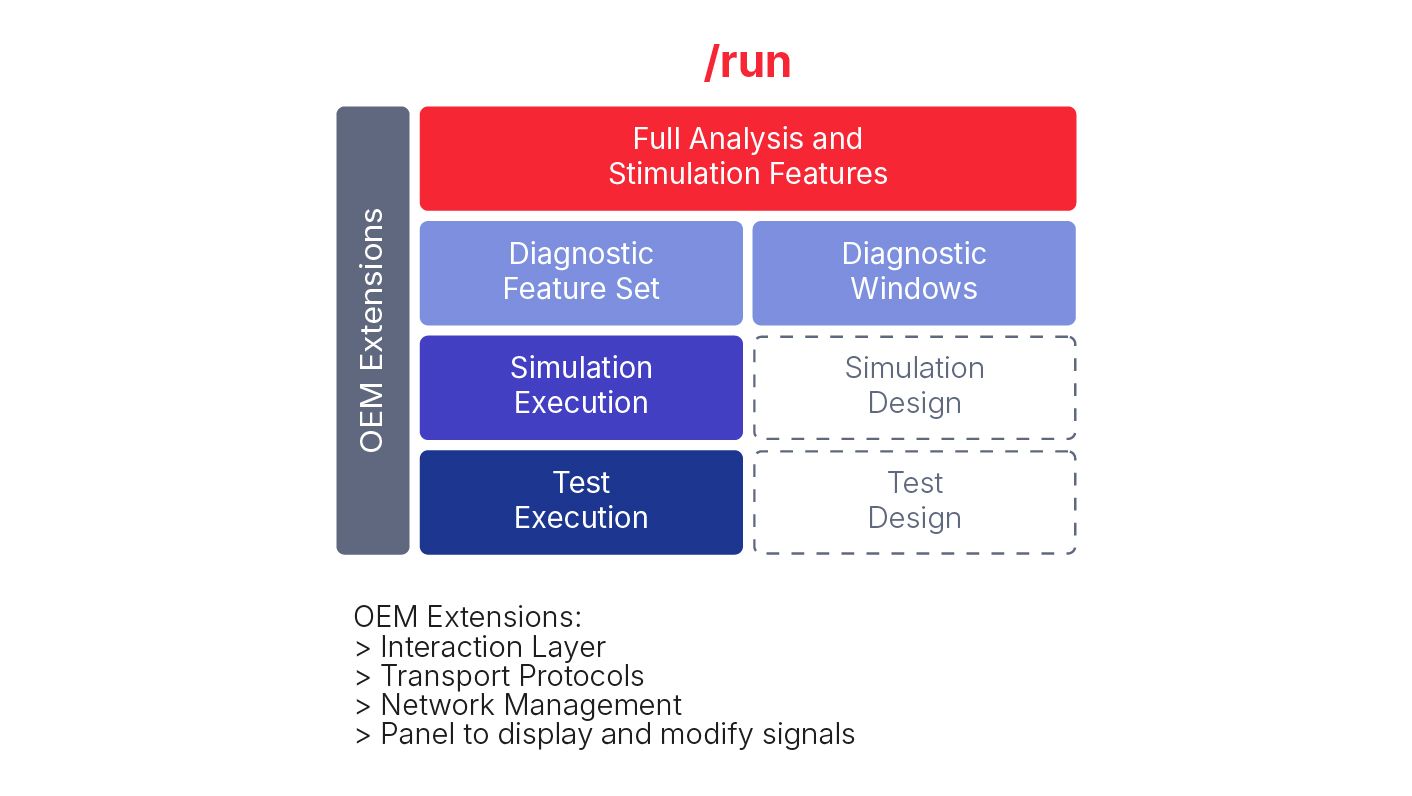
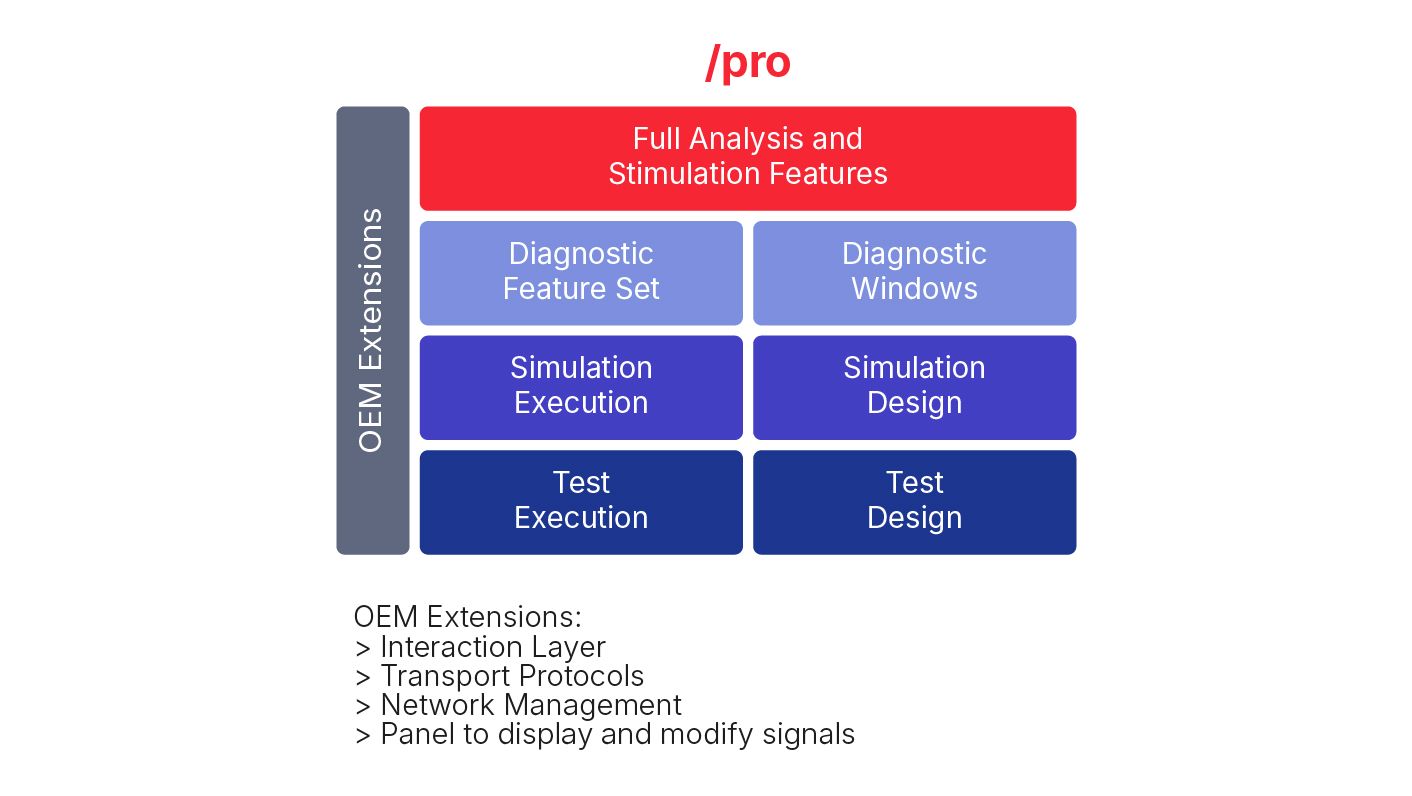
バリアントは、Desktop EditionおよびTest Bench Editionにおいて、段階的に異なる機能範囲を提供します。それぞれ、特定の用途に合わせて以下のように構成されています。
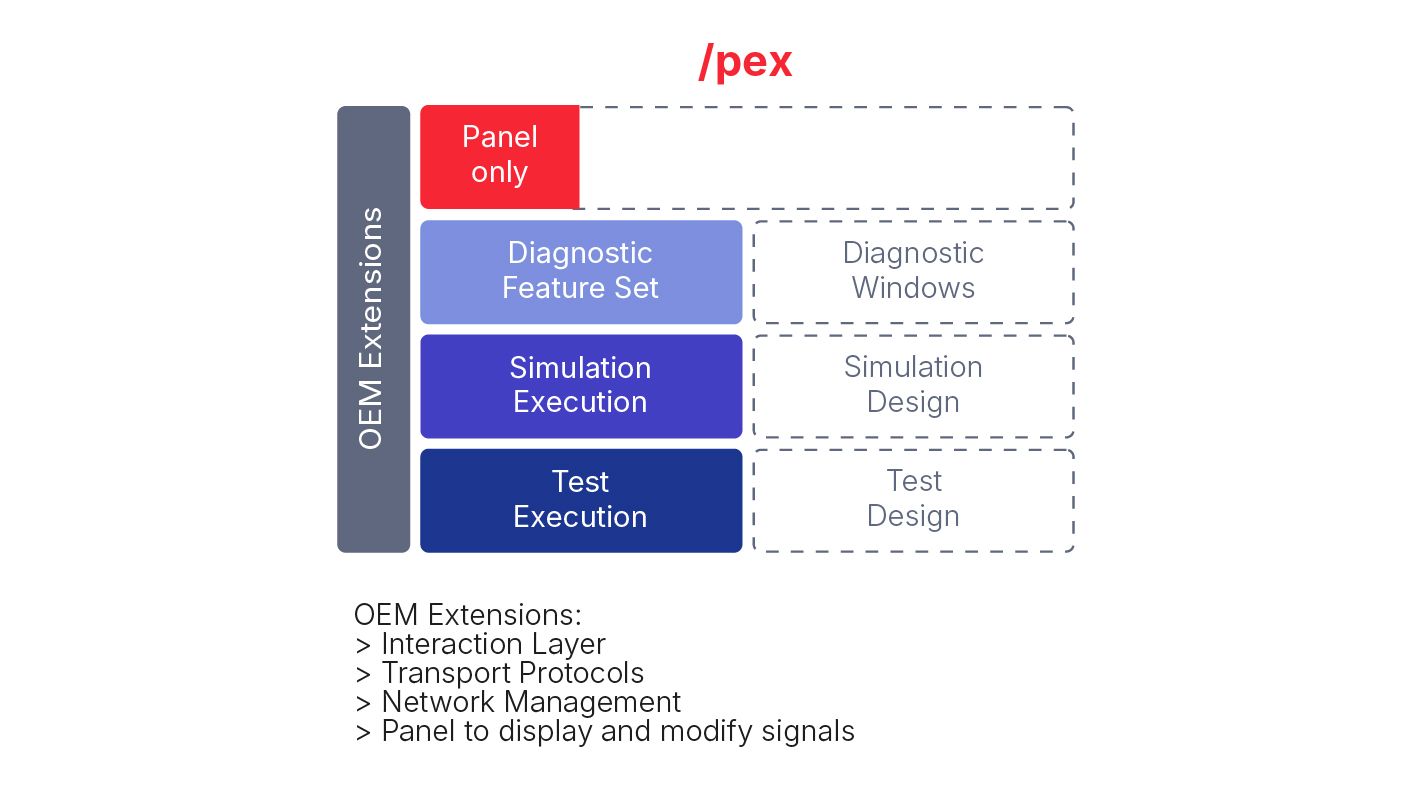
CANoe Project Executionバリアント
... グラフィカルユーザーインターフェイスのみを提供します。
基盤となるメッセージを個別に評価する必要なく、シミュレーション、テストケース、結果を簡単に操作できます。
CANoeのオプション:標準規格、バスシステム、プロトコルに準拠
CANoeのオプションでは、多数のバスシステムや上位プロトコル、計測タスク、診断検証に対応する特定の機能を柔軟に追加できます。各オプションは個別に提供され、必要に応じて組み合わせることができます。オプションは、すべてのエディションおよびそのバリアントで利用できます。
CANオプションは、CANoeに標準で含まれています。また、CANベースの他のプロトコルであるJ1939、ISO 11783、CANopenの基盤にもなっています。一方、CANを使用せず、他のバスシステムのみを使用する構成のCANoeも利用できます。
A429最大32チャンネルのARINC 429バスおよび個々のデバイスのテスト・解析に最適です。生データ、物理量のどちらを扱う場合にも対応します。 | NEW:ADASADASオプションは、記録データまたはシミュレーションデータを使用して、車載ADAS機能の解析、シミュレーション、テストを包括的にサポートします。 | AFDXAFDXネットワーク全体だけでなく、個々のデバイスのテスト・解析にも最適です。Raw Frame、Payloadの内容のどちらが必要な場合にも対応します。 |
AMD/XCPECUメモリへのアクセスを可能にします。ECUメモリ領域の読み書きは、ASAM標準のXCPプロトコルまたはCCPプロトコルを介して行います。設定にはA2Lファイルを使用します。 | CAN | A825ARINC 825のほとんどのユースケースに対応します。マルチバスアプローチにより、複数のチャンネルや、CAN(ARINC 825)、A429(ARINC 429)、AFDX®(ARINC 664)、車載Ethernetなどの異なるバスシステムを同時に使用できます。 | CANopenCANopenネットワークシステムの企画から開発、テスト、さらに立ち上げまで、開発プロセス全体をサポートする高機能なツールです。 |
Car2xV2Xアプリケーションメッセージをベースとした、車両または交通インフラ向けECUのアプリケーション開発および機能テストに使用できます。 | ConnectivityCANoe.Connectivityは、HTTP/REST、MQTT、Modbus、およびBLE、NFC、UWBなどの無線プロトコルをベースとしたアプリケーションをテストするための機能をCANoeに追加します。 | DDSDDSシステムのテスト、シミュレーション、解析を容易に行えます。DDS Participantのシミュレーションを短時間で作成し、開発サイクル全体を通じて包括的なテストを実施できます。 |
DiVaECUに実装された車載診断ソフトウェアを自動でテスト・検証します。再現可能なテストケースをCANdelaまたはODX形式で生成します。 | Electric Motorモーター制御ユニット(MCU)のクローズドループHILテストを実行するための、物理ベースの電動モーターおよびコンポーネントのシミュレーションモデルです。 | EthernetCANoeを拡張し、車載Ethernetネットワークへのアクセスを可能にします。たとえば、この用途にはVN5600ファミリーのインターフェイスを使用します。 |
FlexRay分散リアルタイムシステムの解析機能をCANoeに追加します。 | For EtherCAT最大2つの内蔵EtherCAT®マスターを介して、EtherCATスレーブを統合できます。CANoeですぐに使用できる多数のデバイスが含まれています。 | ISO 11783ISO 11783ベースのネットワークおよびコンポーネントの設計、診断、テストに適しています。 |
J1939J1939ネットワークの開発、設計、検証に適しています。 | J1587J1587をCANoeにシームレスに統合することで、これらのネットワークを非常に簡単、迅速かつ確実に扱うことができます。 | LINLIN ECUおよびネットワークの開発を支援する解析、テスト、シミュレーション機能を提供します。 |
ScopeUSBオシロスコープハードウェアをベースとした統合オシロスコープソリューションで、物理層およびデータリンク層の詳細な解析を行えます。 | NEW:SDC最新の医療環境におけるSDC(Service-oriented Device Connectivity)Participantおよび分散SDCユースケースのシミュレーションとテストを行えます。 | Sensorセンサー固有のプロトコルであるPSI5(Peripheral Sensor Interface)およびSENT(Single Edge Nibble Transmission)の解析、シミュレーション、テストを容易に行えます。 |
SmartCharging充電プロセスにおける電気自動車(EV)または充電ステーション(EVSE)の通信動作を解析、シミュレーション、テストできます。 | NEW:Vehicle and Driverすぐに利用可能な車両、車両コンポーネント、仮想ドライバーのモデルにより、妥当性と一貫性のある入力信号をECUに提供します。 |
CANoeの詳細