CANoe4SW
最初のソフトウェアバージョンが完成し、機能も期待どおりに動作している。しかし、ハードウェアはまだ開発中。そのような状況は、これまで開発の遅延につながることが少なくありませんでした。しかし、それはもう過去の話です。
CANoe4SWを使用すると、開発者はターゲットシステムが利用可能になるはるか前の段階から、仮想環境でソフトウェアのテストや解析を行い、検証を自動化できます。
ローカルPC、仮想マシン、クラウド環境のいずれにおいても、ソフトウェアは機能インターフェイスを介してテストされるため、現実的かつ再現性の高い検証をハードウェアに依存せずに実施できます。
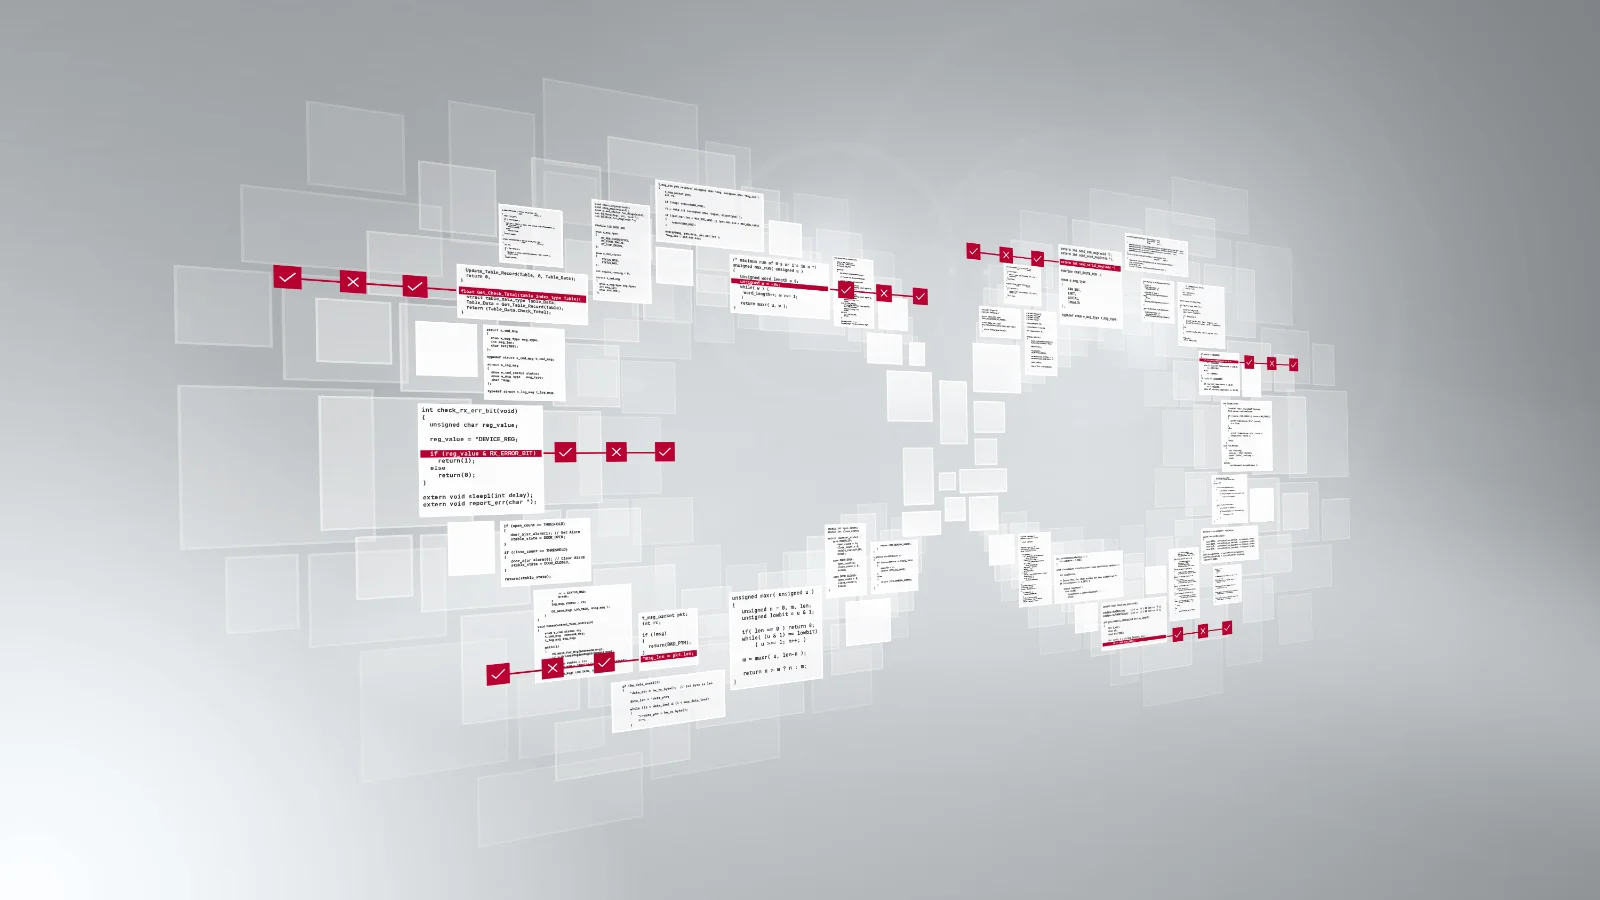
CANoe4SWは最新のCI/CTパイプラインへシームレスに統合でき、開発プロセス全体を支援します。仮想テストだけでは十分でない場合は、同じテストケースを実システム上で実行することも可能です。そのため、最初の仮想ソフトウェアインスタンスから最終的なターゲットシステムまで、一貫したテスト戦略を維持できます。
また、MQTTなどのプロトコルを利用することで、IoTデバイスやクラウドバックエンドもテスト環境へ統合できます。
その結果、早期の不具合検出、開発サイクルの短縮、そして仮想プロトタイプから実製品までをカバーする継続的なテスト環境を実現します。
主なメリット
- システム検証の高速化
単一の統合環境で分散システムの開発、シミュレーション、テストを行うことで、開発サイクルを短縮します。 - システムレベルでのソフトウェア品質向上
コンポーネント間およびシステム全体の相互作用を検証する自動テストにより、一貫した品質を確保します。 - 問題の早期発見
開発初期段階から仮想環境でハードウェア非依存のテストを行い、不具合を早期に検出します。
- より高度で現実的なテスト
シグナルや時間依存の相互作用、重要な故障シナリオをシミュレーションすることで、動的挙動の解析やエッジケースの検証を実現します。 - 最新の開発ワークフローへシームレスに統合
ハードウェアや外部依存関係に左右されることなく、CI/CTパイプラインへテストを直接組み込み、開発を加速します。
主な適用分野
長時間挙動の監視
完全統合されたソフトウェアコンポーネントの長時間挙動を監視します。仮想実行環境上で被試験ソフトウェアを非同期に実行し、機能システムインターフェイスを介して刺激を与えながら、ソフトウェアレベルで動的な挙動を観察できます。
環境シミュレーション
モデルベースの環境シミュレーションにより、被試験ソフトウェアの「実行環境」を構築できます。物理環境とソフトウェア環境の両方をシミュレーションし、サブシステムに統合する前に個別のソフトウェアコンポーネントを単独でテストできます。
インタラクティブな開発とテスト
パネル、波形ジェネレーター、スクリプトを利用して被試験ソフトウェアへ刺激を与えます。アプリケーションの反応や内部値の関係を、グラフィカルおよびテキストベースの解析Windowで確認できます。
自動テスト
テスト設計ツールvTESTstudioを使用して自動テストを実施します。グラフィカルなダイアグラムや表形式シーケンスなど、多様なテスト設計手法を活用できます。また柔軟なパラメータ化や包括的なバリアント管理を利用し、要求仕様からテストケースおよびテスト結果までのトレーサビリティを確保できます。
デバッグ
ホスト環境上でデバッグを実施できます。ターゲット上ではなく開発環境でデバッグできるため効率的です。インタラクティブまたは自動テストを実行しながら、アプリケーションの挙動確認、内部変数の参照・変更、コールスタックの監視などを行えます。
主な特長
サードパーティツールとの連携インターフェイス - オープンな開発環境
CANoe4SWは、オープンインターフェイスおよびサポートされた標準規格を通じて、さまざまなツールとの連携を可能にします。
MATLAB/Simulinkインターフェイスは、Model-in-the-Loop(MIL)テストおよびMATLABモデルのシミュレーションの両方をサポートします。FMI(Functional Mock-up Interface)は、ツールに依存しないモデル交換やツール連携を実現する標準規格として利用できます。
また、オープンなAPIにより、サードパーティツールはCANoe4SWとのシミュレーションデータ交換やシミュレーション全体および自動テスト実行の制御を行えます。
さらに、さまざまなテスト管理システムとの統合により、要求仕様やテスト仕様からテストケースおよびテスト結果までのトレーサビリティを実現します。
対応ソフトウェア - プラットフォーム、プログラミング言語、プロトコル
x86、AMD64、ARM64アーキテクチャを採用するWindowsおよびLinuxベースのプラットフォームに対応しています。被試験ソフトウェア(SUT)は、CANoe4SWと同一マシン上、仮想マシン上、またはリモートホスト上で実行できます。対応プログラミング言語は、C、C++、Pythonです。
また、MQTT、HTTP、DDSなどのプロトコルを利用して、IoTデバイスやクラウド上で稼働するバックエンドソフトウェアへアクセスできます。
サーバー環境 – 継続的インテグレーションと継続的テスト
CANoe4SWによる自動テストは、CI/CT環境へ容易に統合できます。統合には、WindowsおよびLinux環境向けのシミュレーション・テスト用仮想ランタイム環境である「 CANoe Server Editions」 を利用します 。
コードカバレッジ – 変更ベーステスト
CANoe4SWとVectorCAST/QAのシームレスな統合により、仮想環境でのシステムレベルテスト中にコードカバレッジを自動測定できます。テストされていないコード領域を迅速に特定できるほか、VectorCAST/QAはテストとコードの相関関係も分析します。コード変更時には、変更部分を十分に検証するために必要な最小限のテストセットを自動的に算出します。
製品オプション:ソフトウェア開発、テスト自動化、その他機能拡張
CANoe4SWは、特定の機能を追加することで柔軟に拡張できます。多数のバスシステムや上位プロトコルへの対応、計測タスクや診断検証など、さまざまな用途に応じた機能を追加可能です。製品オプションのポートフォリオには、通信プロトコルやシミュレーション機能から、高度な解析、テスト、自動化機能まで、多様な適用分野向けの拡張機能が用意されています。
必要な機能を自由に選択できます。すべてのオプションは個別に利用可能で、組み合わせも自由です。これにより、お客様のプロジェクトや要件に最適な環境を構築できます。
ADAS記録データおよびシミュレーションデータを使用して、ADAS機能の解析、シミュレーション、テストを行います。 | AMD/XCPECUメモリへのアクセス機能です。ASAM標準のXCPまたはCCPプロトコルを介して、ECUメモリアドレスの読み取りおよび書き込みが可能です。設定にはA2Lファイルを使用します。 | CAN | A825CANoe4SWの基本機能に含まれています。このオプションにより、CANネットワークのシミュレーション、テスト、および解析を効率的に実施できます。 |
CANopenネットワーク化されたシステムの計画、開発からテスト、立ち上げまで、開発プロセス全体を支援します。 | ConnectivityHTTP/REST、MQTT、Modbus、およびBLE、NFC、UWBなどの無線プロトコルを利用したアプリケーションのテストを行います。 | DiVaECUに実装された診断ソフトウェアの自動テストおよび検証を行います。テストケースはCANdelaまたはODX形式から生成されます。 |
EthernetVN5600ファミリーなどのインターフェイスを利用してEthernetネットワークへアクセスします。 | FlexRay分散リアルタイムシステムで使用されるFlexRayを対象に、安全関連アプリケーションの解析を行います。 | J1939J1939ネットワークの開発、設計、および検証を支援します。 |
LINLIN ECUおよびLINネットワークの開発における解析、テスト、およびシミュレーションを実施します。 | .SmartCharging充電プロセスにおける電気自動車(EV)および充電ステーション(EVSE)の通信動作を解析、シミュレーション、およびテストします。 |
製品の関連情報