ADASや自動運転機能を開発する際には、実環境に近い条件でソフトウェアを検証する必要があります。そして、その評価は再現性と効率性を備えていることが求められます。
データリプレイは、実際の走行データやセンサーデータを開発・テスト環境に直接取り込むことで、こうした課題を解決します。カメラ、レーダー、LiDAR、車載バス、ネットワーク、タイミング情報、映像データを実環境に即した形で完全に同期しながら、システム・アンダー・テスト(SUT)へ入力します。これにより、認識機能、センサーフュージョン、意思決定ロジックを、長時間の実車走行試験に伴うコストやリスク、工数を抑えながら、実環境に近い条件で検証できます。
データリプレイはオープンループ型のテスト手法です。再生するデータがシステムに対する明確な入力となり、システムの応答は入力信号に影響を与えません。そのため、同一の交通シナリオを何度でも再現でき、ソフトウェアバージョン間の客観的な比較や、リグレッションの迅速かつ確実な検出が可能になります。
データリプレイは、ADASおよび自動運転システムのラボ環境での検証において、効率性、透明性、拡張性を備えた評価基盤を提供します。
データリプレイを活用する理由
- 実環境に基づくセンサーデータ
実際のカメラ、レーダー、LiDARデータを再生し、ターゲットハードウェア上で認識アルゴリズムやセンサーフュージョンアルゴリズムを現実的な条件で検証できます。 - 決定論的なオープンループテスト
同一の入力データを用いることで、ソフトウェアリリース、パラメータセット、ハードウェア世代間の客観的な比較が可能です。 - 高精度なタイミングおよび同期
センサー、車載バス、Ethernetインターフェイス間におけるタイムスタンプ、フレームレート、信号間の関係を再現性高く再生できます。 - ロバストネスおよび異常系テストへの対応
センサーデータに意図的な遅延、欠落、ノイズなどを加え、異常処理やデグレード戦略を検証できます。
- ラボ環境での高いテストカバレッジ
実車試験や環境条件に依存することなく、稀なシナリオや安全性が重要なシナリオを繰り返し評価できます。 - HILとのシームレスな連携
統一されたテストアーキテクチャ内で、データリプレイとHILをスムーズに切り替えることができます。 - 効率的なデータ活用
データレイクに蓄積された大規模な走行データセットを、自動テストキャンペーンで効率的に再利用できます。 - 検証期間の短縮
不具合の早期発見、再現性の高い評価結果、開発および検証サイクルの短縮を実現します。
自動車業界以外にも広がる実績あるテスト手法
ADASや自動運転機能向けに自動車業界で実績を積み重ねてきたデータリプレイは、他の業界にも適用できます。実際のセンサーデータとアルゴリズムを活用するあらゆる複雑なシステムにおいて、大きな価値をもたらします。実環境で得られたデータと管理されたテストプロセスを組み合わせることで、再現性の高い評価結果、信頼性の高い意思決定、そして高品質なシステム開発の基盤を提供します。
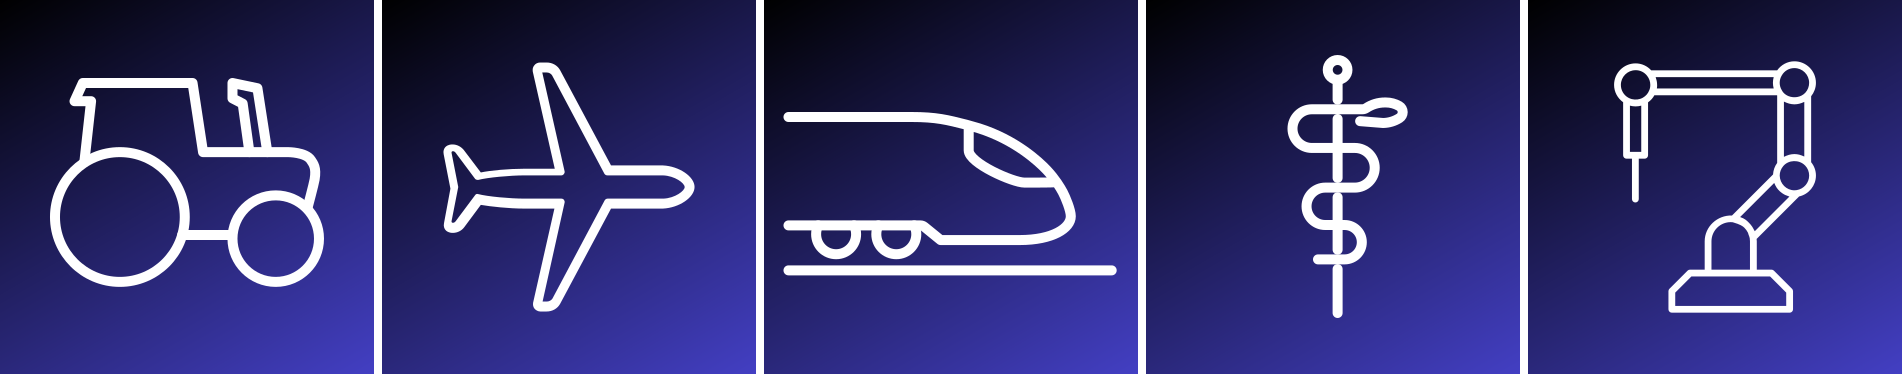
- 商用車:実際の荷重条件、環境データ、センサーデータを活用して、運転支援機能、安全機能、自動化機能を評価します。建設現場、物流業務、オフロード環境などの過酷なシナリオにも対応できます。
- 航空宇宙:センサーデータ、ミッションデータ、テレメトリデータを決定論的に再生し、安全関連システムの解析および検証を行います。
- 鉄道システム:実運行に影響を与えることなく、実際の運用条件下でセンサーを活用した監視機能、支援機能、自動化機能の検証を行います。
- 医療技術:実際の測定データや機器データを再現性高く再生し、アルゴリズム、ソフトウェア更新、システム変更を客観的に評価できます。
- ロボティクス:実環境データおよびセンサーデータを活用して、認識、ナビゲーション、制御機能を検証します。
データリプレイソリューション – 認識機能およびセンサーフュージョンを効率的に評価
ADASや自動運転機能をHIL環境で検証する際には、実際のセンサーデータを再現性高く、かつ正確なタイミングで処理することが重要です。オープンループリプレイでは、実車で同期収録した走行シナリオ、特にタイムスタンプ付きのカメラ映像と関連する車載バスデータを、実際のECUへ決定論的に再生します。
テスト対象システム(SUT)は、車両搭載時と同様にこれらの入力信号を処理しますが、その出力がシミュレーション入力へフィードバックされることはありません。そのため、認識機能、センサーフュージョン、意思決定ロジックを、管理された実環境に近い条件下で個別に評価できます。
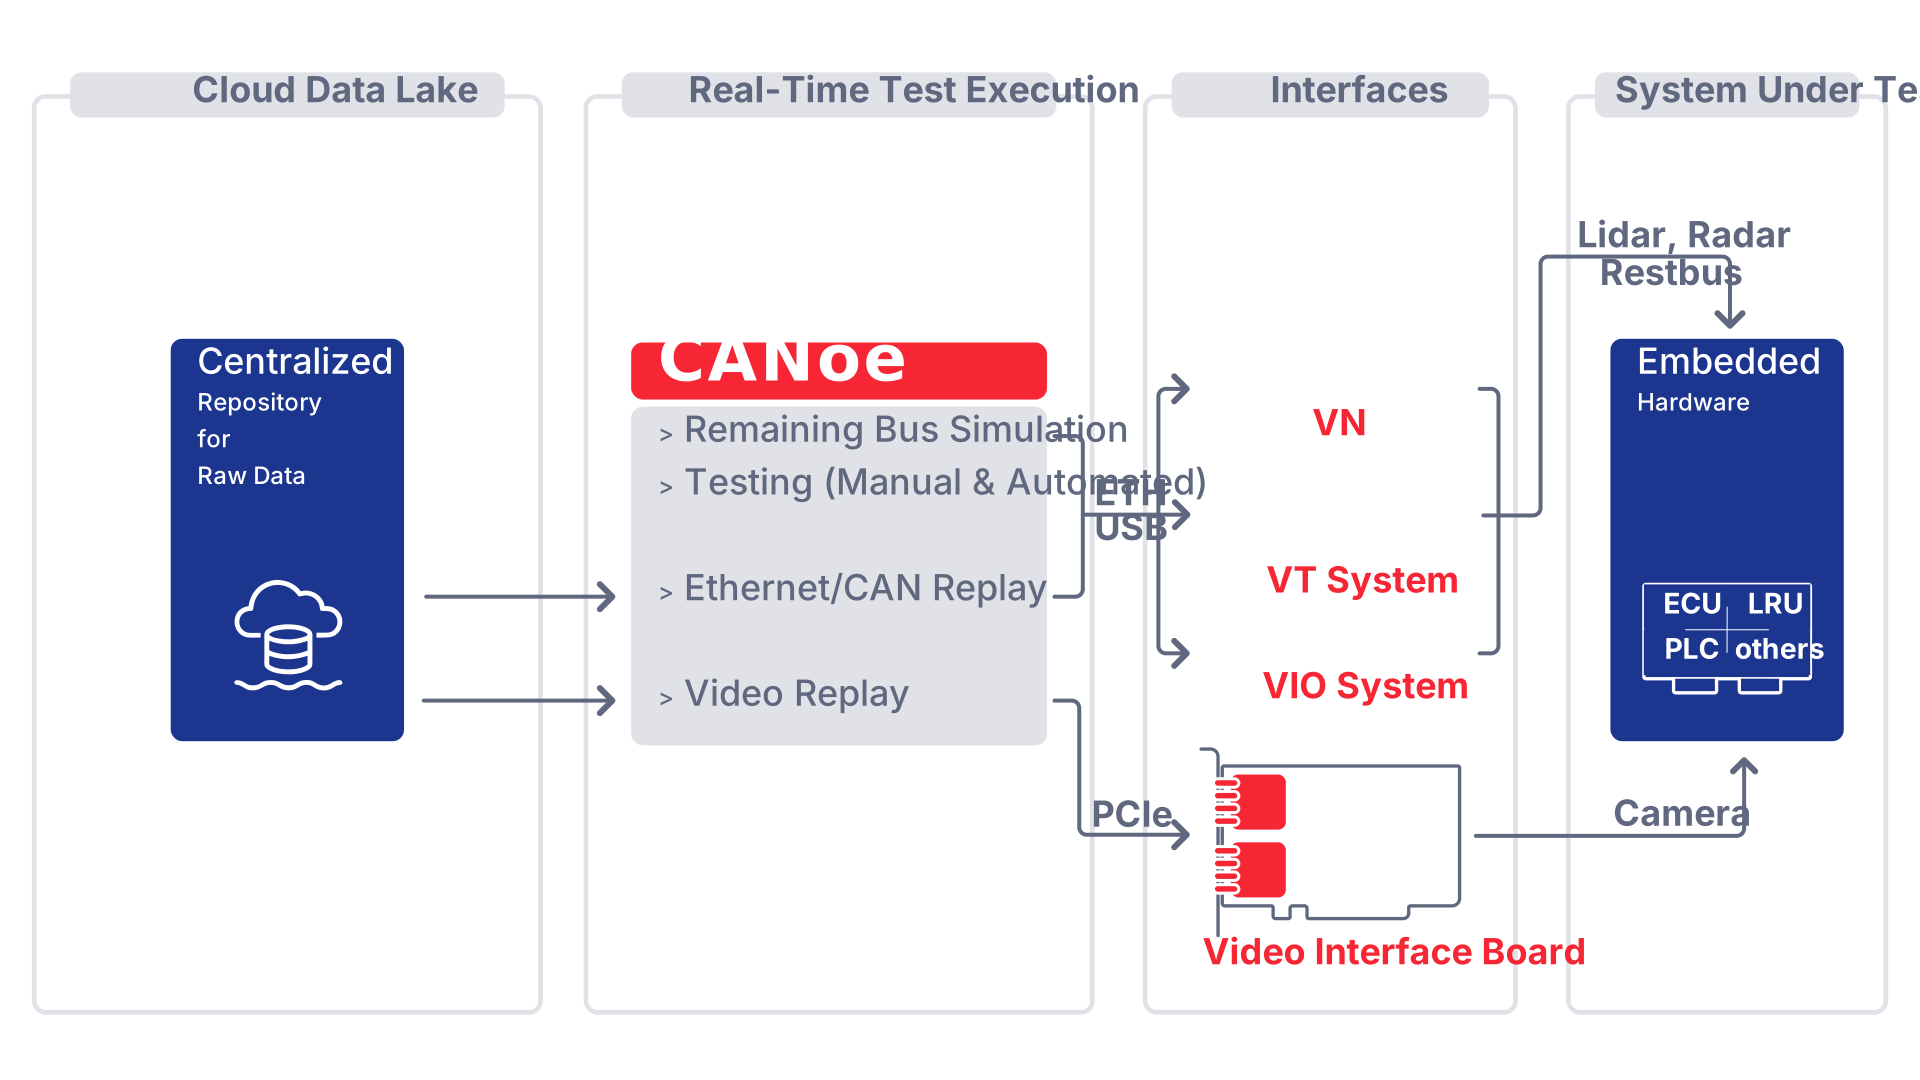
この目的のために、ベクターとSolectrixが共同開発した、HIL向けの実績ある包括的なオープンループテストソリューションを利用します。
収録された生データは、正確なタイミングと同期情報を維持したまま物理インターフェイスを介してSUTへ入力されます。未収録のバスメッセージや不足するデータは、残存バスシミュレーションによって補完できるため、一貫したシステム環境を構築できます。映像データはVideo Interface Board(VIB)へ送信され、ECUへ実車と同じ映像ストリームを提供します。
SUTが出力した検出物体、車線軌跡、走行可能領域などの結果は、グラウンドトゥルースデータと比較・評価されます。これにより、先進運転支援機能や自動運転機能を客観的かつ効率的に検証できます。
ビデオインターフェイスボード – 映像入力のためのモジュール型ソリューション
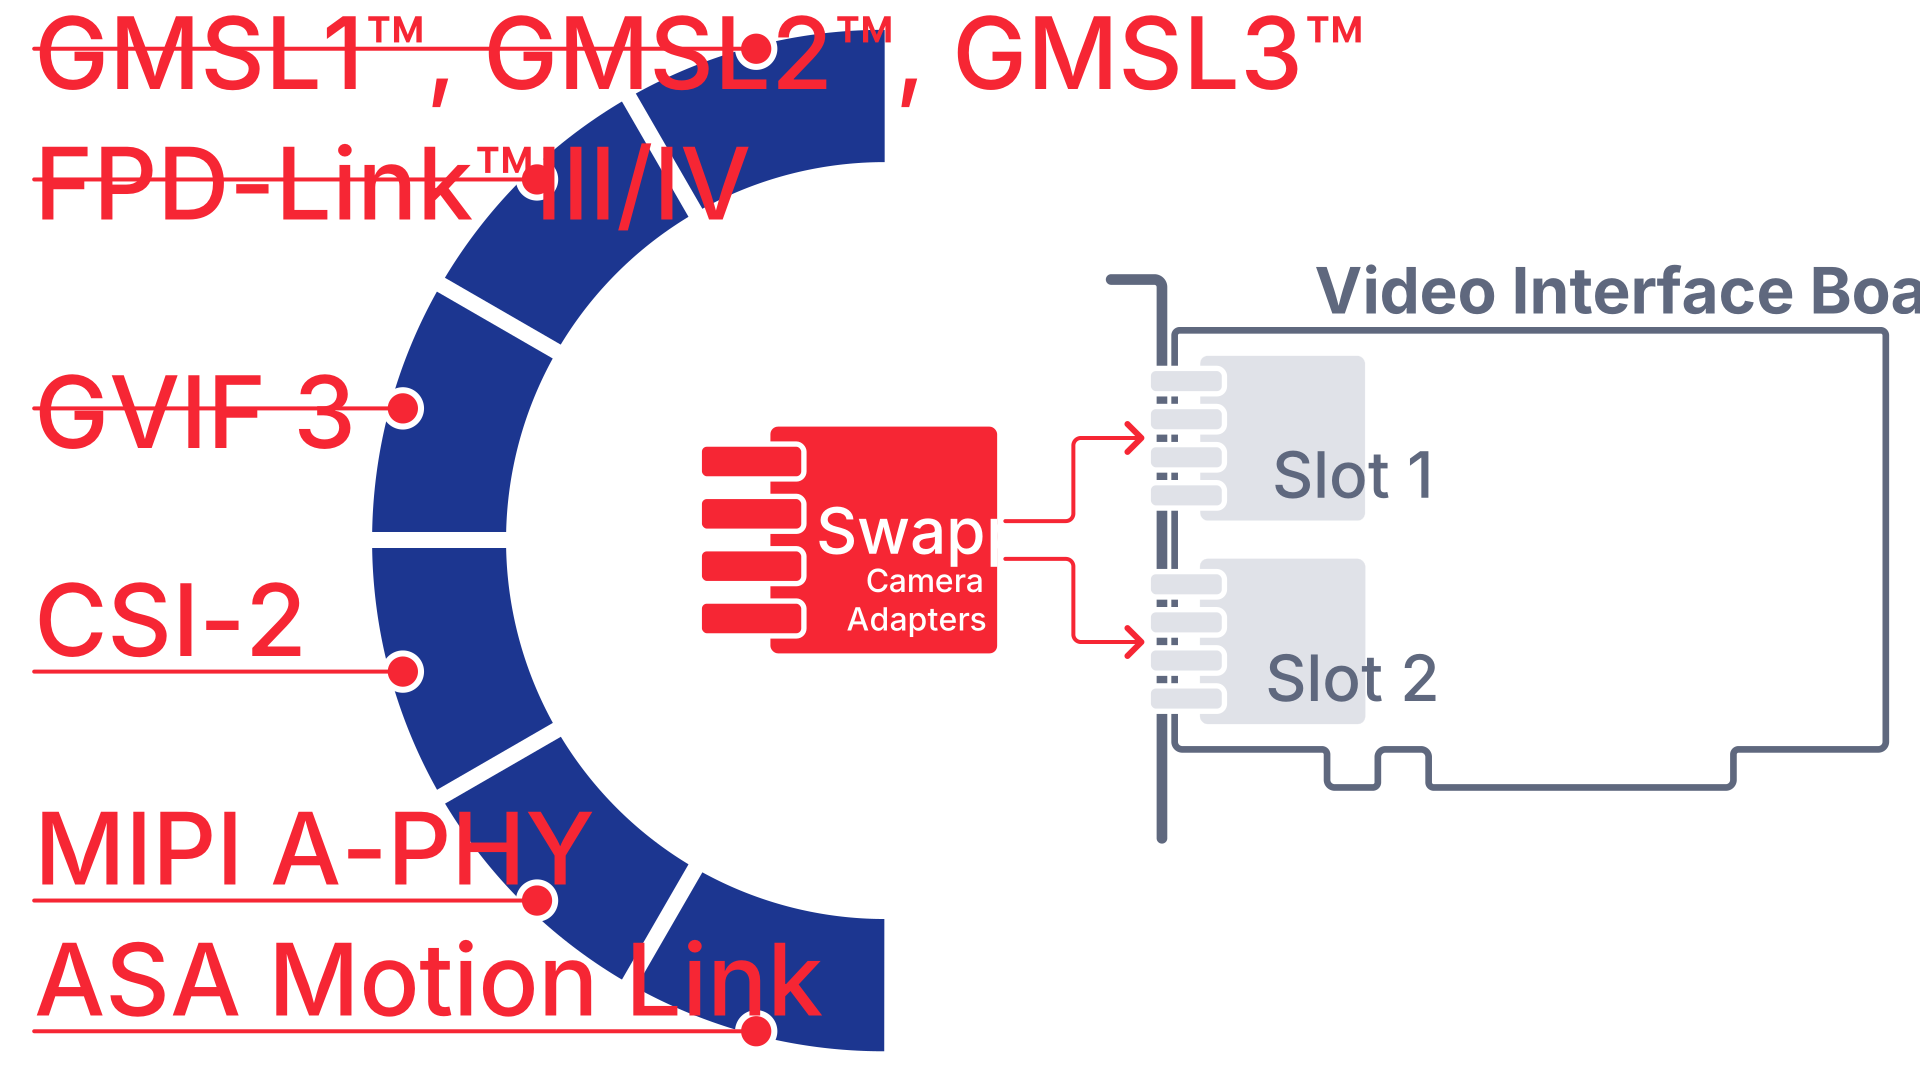
FPGAベースのVideo Interface Board(VIB)により、CSI-2映像データを高精度なタイミングと同期を維持しながら取得、処理、再生できます。本システムは、さまざまなSerializer/Deserializer(SerDes)技術および映像伝送規格に対応しています。
GMSL1™, GMSL2™, GMSL3™ | FPD-Link™ III/IV | ASA Motion Link | GVIF 3 | CSI‑2 | MIPI A‑PHY
多様なカメラや組み込み制御ユニットとの接続を容易に実現でき、将来的なインターフェイス変更にも柔軟に対応できます。
高帯域幅アプリケーションへの対応
ビデオインターフェイスボードは、高負荷なテスト環境向けに設計されています。ADAS/自動運転分野だけでなく、航空宇宙、産業機器、医療技術分野においても、高帯域映像データを高精度かつ安定的に再生し、システム挙動を詳細に解析・評価できます。
モジュール設計による高い柔軟性
ビデオインターフェイスボードは、ベースボードと交換可能なカメラアダプタで構成されています。シリアライザ/デシリアライザインターフェイスを内蔵しており、要件に応じて迅速かつ容易に構成を変更できます。
フォールトインジェクション – 堅牢性を評価するための故障注入
データリプレイ環境におけるFault Injectionでは、システムが実際の故障状態に対してどのように応答するかを、再現性高く管理された条件下で評価できます。追加の走行データ取得は必要ありません。すべての試験は、LV124、LV148、ISO 16750、ISO 7637に準拠して実施されます。これにより、重要な故障シナリオを計画的に再現し、実環境に近い条件でシステム挙動を評価できます。
主に以下の2種類の手法を使用します。
- I2C操作
- Power over coax(PoC)によるフォールトインジェクション
両者を組み合わせることで、ADAS機能の堅牢性、故障時の挙動、およびデグレード戦略を、厳密に定義された条件下で評価できます。重要なシナリオについても、実車によるリスクの高い走行試験を行うことなく、効率的かつ安全に、再現性のある比較評価が可能です。
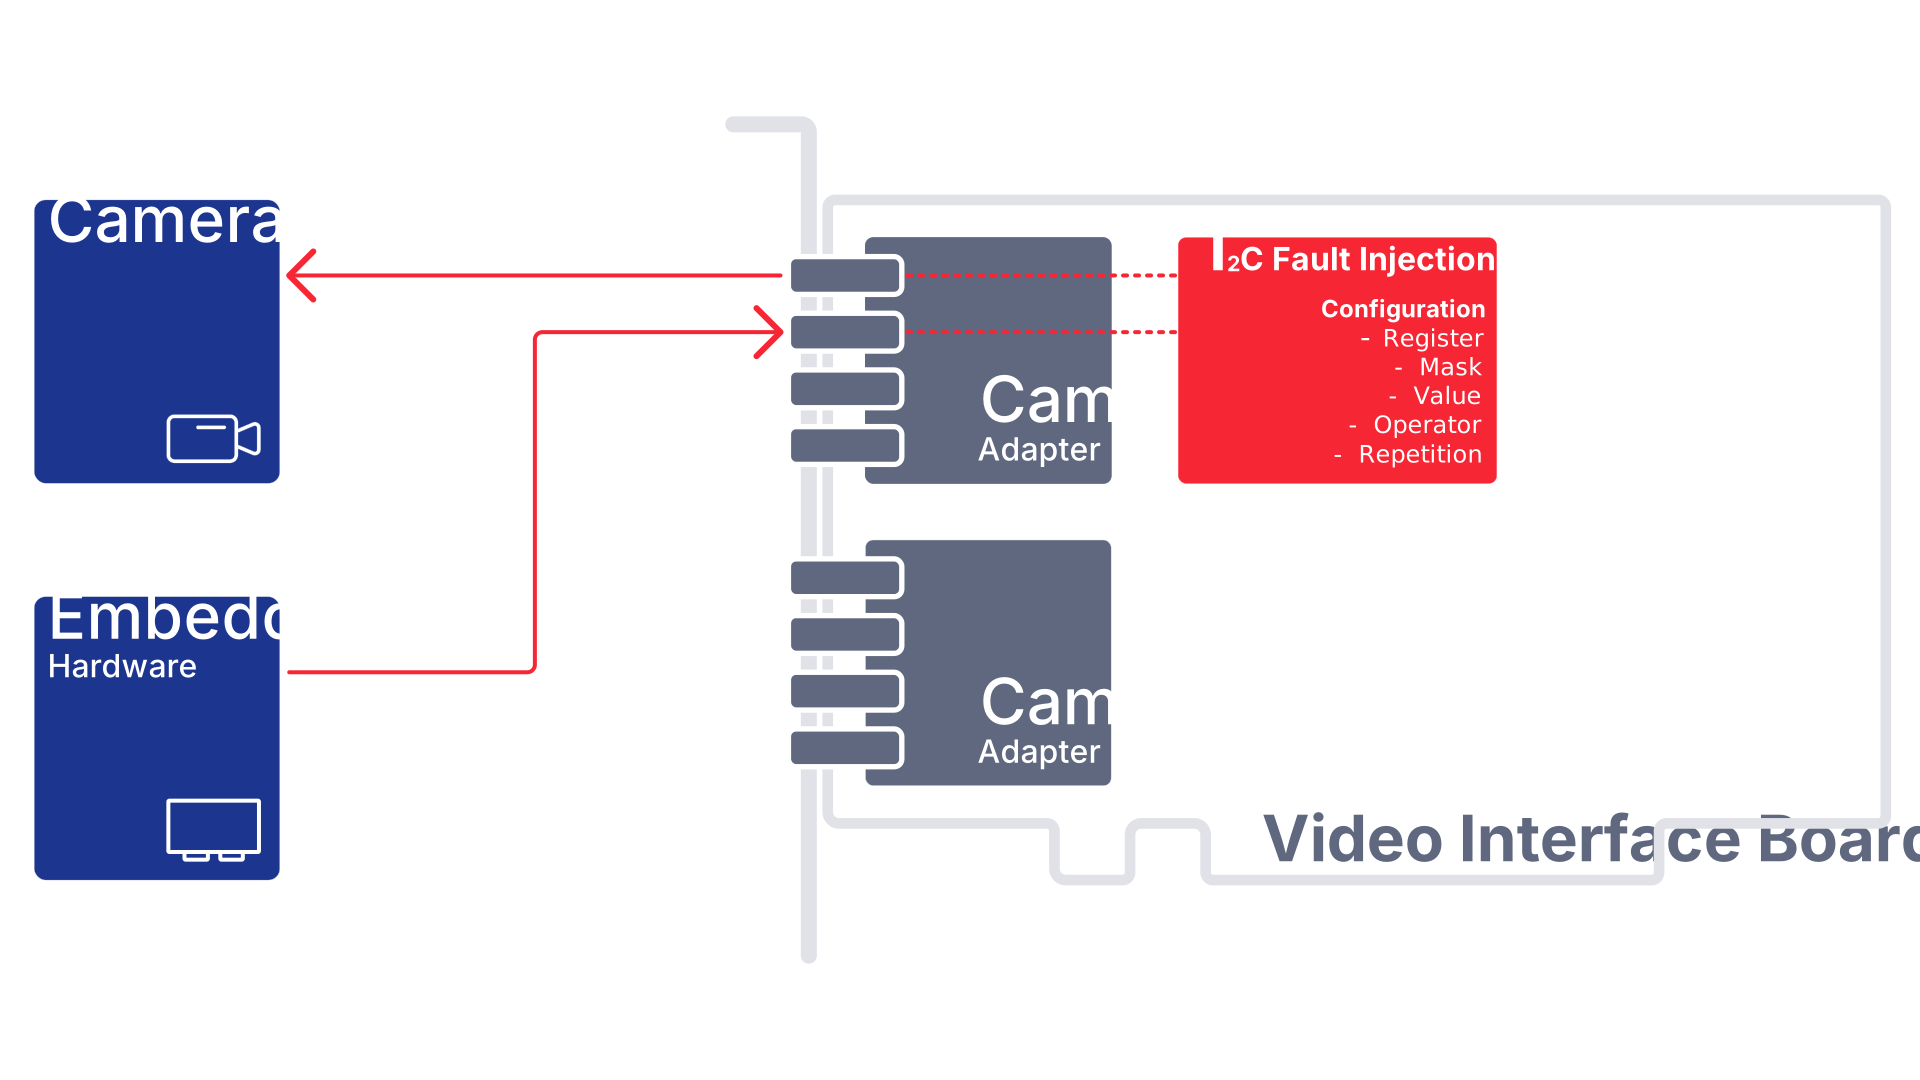
I2Cの操作
I²CベースのFault Injectionでは、カメラとECU間の制御、設定、およびデータ通信に対して、意図的かつ制御された形で介入できます。これにより、機能的な故障と画像関連の故障の両方を対象に、シミュレーションや解析を実施できます。主な適用例は次のとおりです。
- I²C通信および映像データの操作によるECU検証範囲の拡大
- カメラとECU間のデータ通信への制御された干渉
- I²C通信の操作によるカメラ側故障状態のシミュレーション
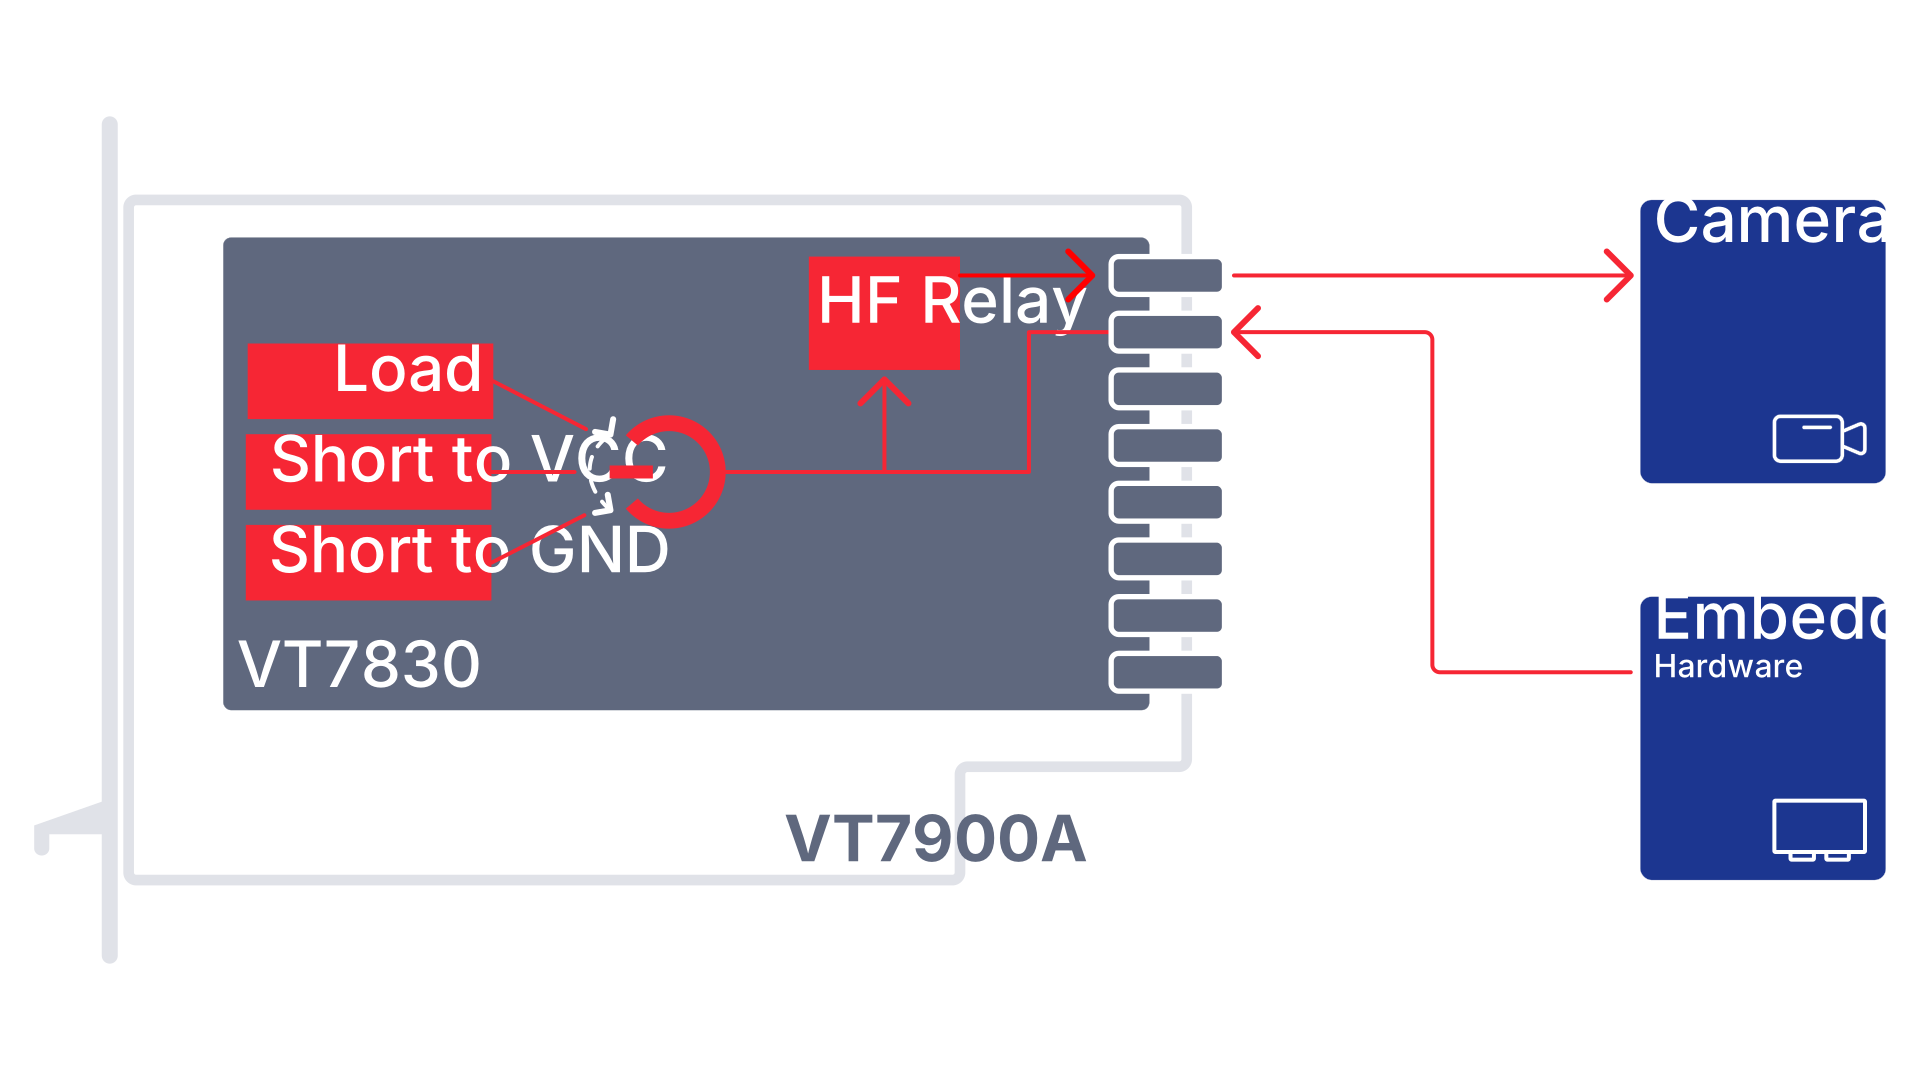
PoC フォールトインジェクション
PoC Fault Injectionは、物理信号伝送レイヤへ直接介入する手法です。電源ラインおよび信号ラインに選択的に介入することで、カメラを損傷することなく、電気的な故障状態を現実に近い形で再現できます。例えば、次のような故障条件をシミュレーションできます。
- 信号ライン正常接続(故障なし)
- 信号ライン断線
- GND(グランド)短絡
- VBAT(電源電圧/バッテリー電圧)短絡
- ハードウェアを損傷させることなく実施可能な過電流・低電流シナリオ