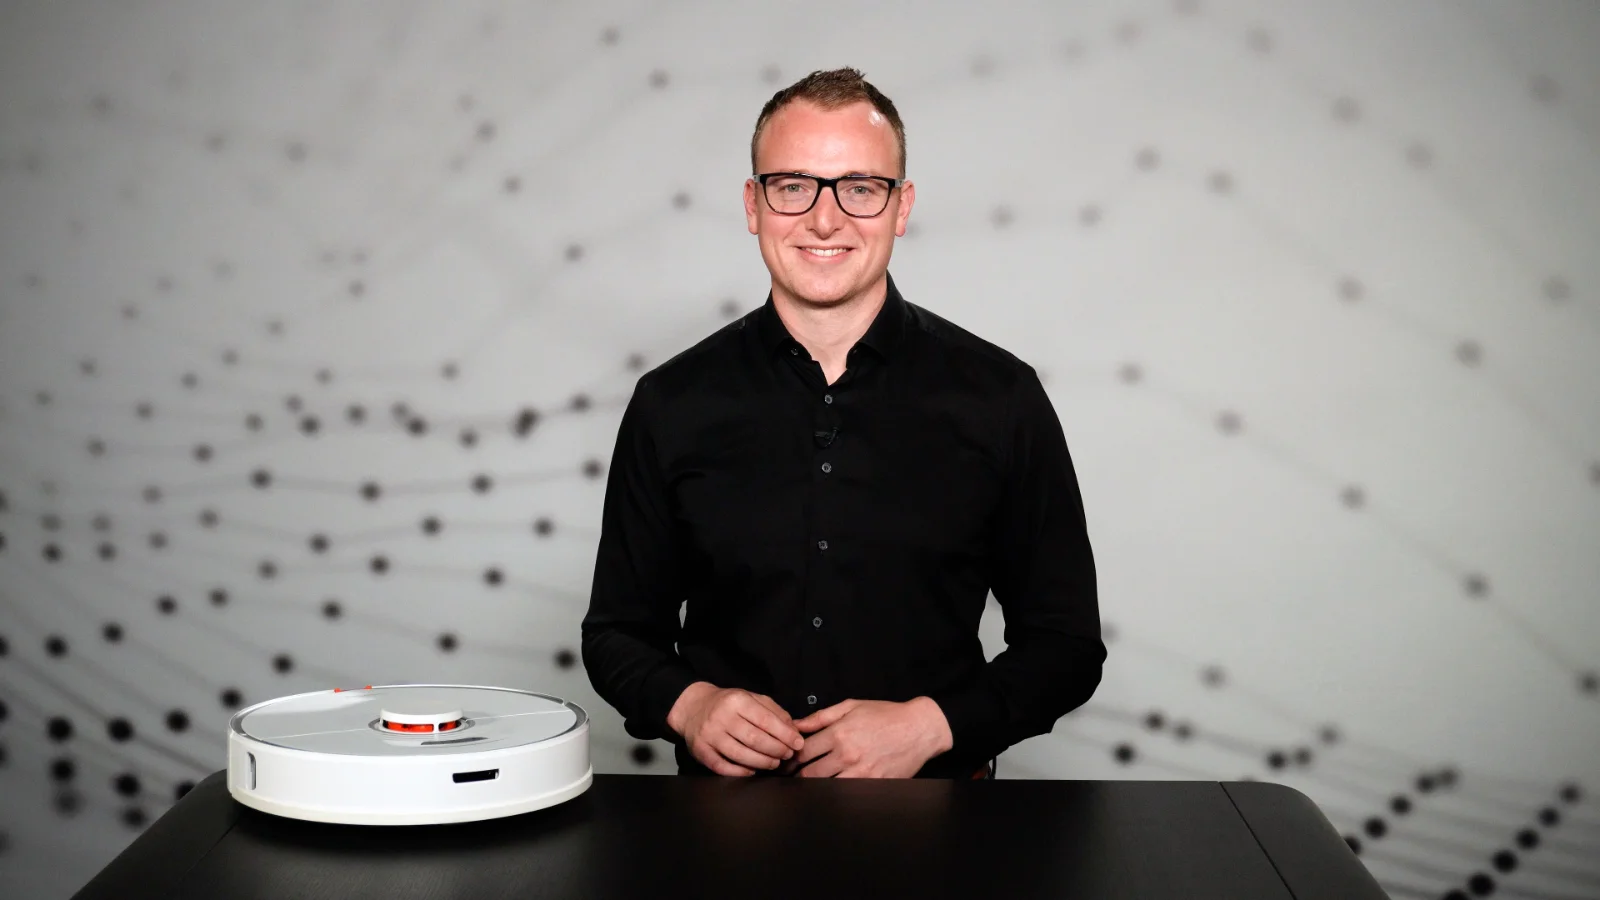
システムズエンジニアリングを次のステージへ進めませんか?PREEvisionでは、ホスト型のトライアル環境をご提供しています。モデルベース・システムズ・エンジニアリング(MBSE)の機能を実際に操作しながら体験いただけます。
すぐに利用可能なデモモデルとして、ロボット掃除機を題材にしたサンプルをご用意しています。RFLPアプローチ全体を実際のモデル上で体験しながら学ぶことができます。フォームよりお申し込みいただくと、RFLPデモトライアルへの無償アクセスをご利用いただけます。
ロボット掃除機のRFLP中心開発
PREEvisionのデモモデルでは、当社のシステムズエンジニアリングツール群の機能をご紹介しています。ロボット掃除機を題材に、RFLPアプローチ全体を体験いただけます。
- Requirements Viewpoint(要求視点): ユーザー要求とシステム目標を定義します。
- Functional Viewpoint(機能視点): システムの機能と振る舞いを定義します。
- Logical Viewpoint(論理視点): 論理アーキテクチャと要素間の相互作用を設計します。
- Physical Viewpoint(物理視点): ソフトウェア、ハードウェア、および実装の詳細へ展開します。
RFLPプロセスをステップごとに学ぶ
プロセス全体を理解し、必要な各ステップを分かりやすく学べるよう、チュートリアルをご用意しています。トライアル版へのアクセスを申請し、MBSEツールセットを習得するとともに、デモモデルを詳しく体験してください。
RFLPウォークスルー
PREEvisionトライアルでは、ロボット掃除機を題材に、モデルベース・アプローチによるRFLP開発プロセス全体を順を追って体験できます。
要求工学
まず、要求工学から始めます。この段階では、ロボット掃除機に求められる機能や特性を定義し、関係者間で共通認識を形成します。これにより、プロジェクト全体の明確な基盤を構築します。
システムアーキテクチャ
次に、機能ビューおよび論理ビューからシステムアーキテクチャを設計します。この段階では、定義された要求をどのように実現するかを検討し、物理実装から独立した形でシステム構造を構築します。
ソフトウェアおよびハードウェアアーキテクチャ
最後に、ソフトウェアおよびハードウェアのフィジカルアーキテクチャを設計します。必要なテストを統合しながら、リアルタイム性能の確保とシステム全体のシームレスな統合を実現し、製品として実装可能な状態へとつなげます。
1. 要求工学 | R
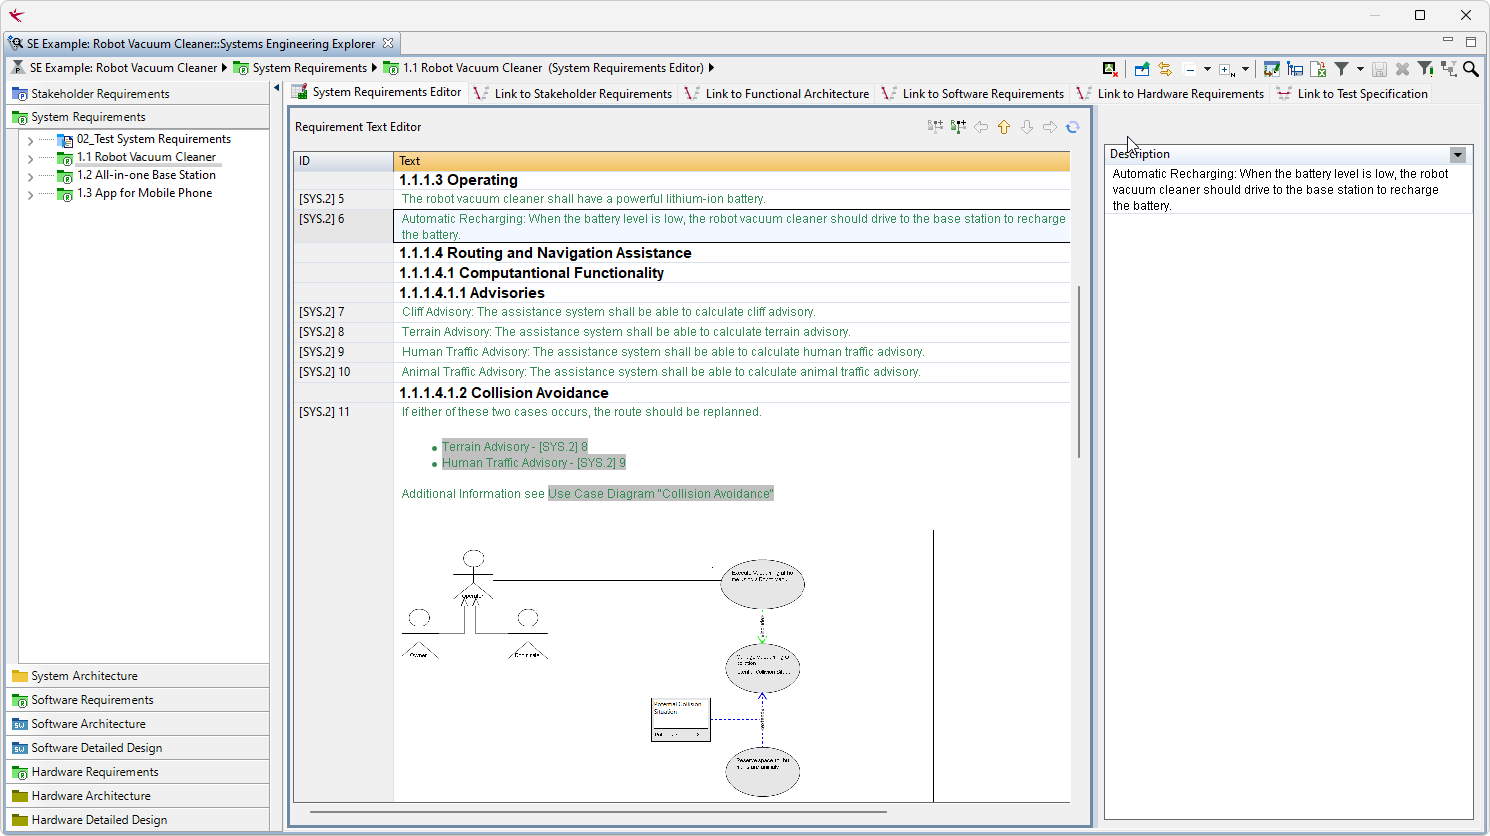
要求工学は、システムズ・エンジニアリングの最初のステップです。システム開発に関わるすべての関係者が、開発対象となるシステムについて共通の理解を持つための基盤を構築します。
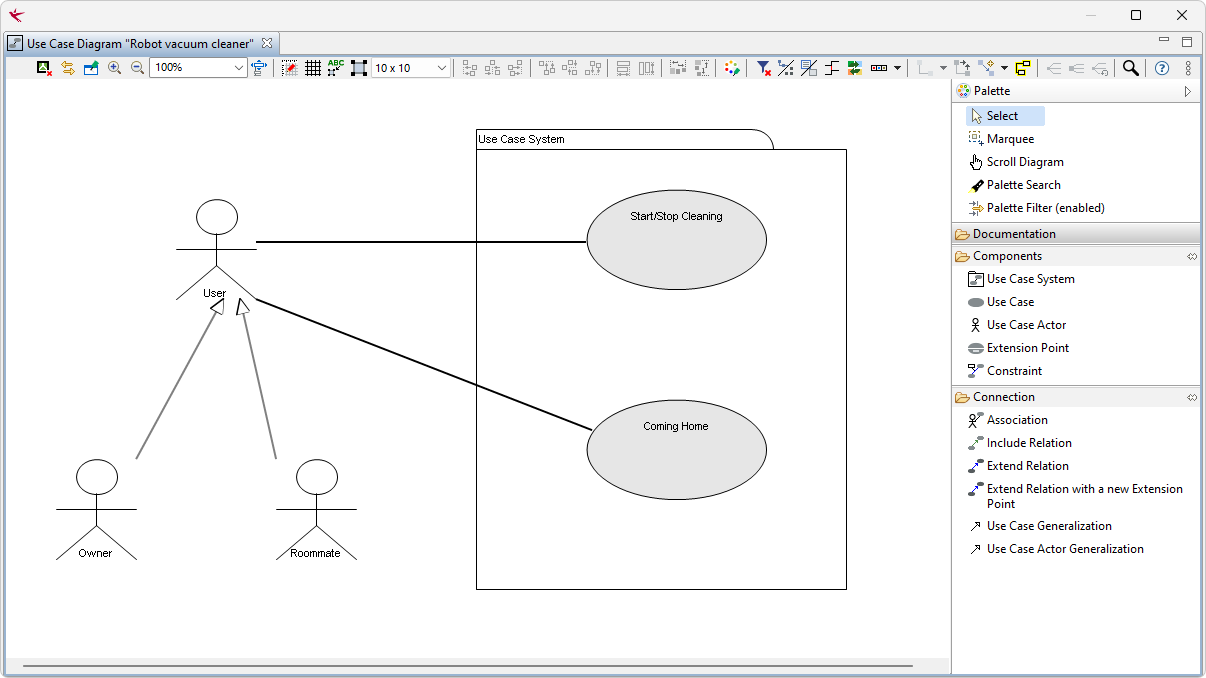
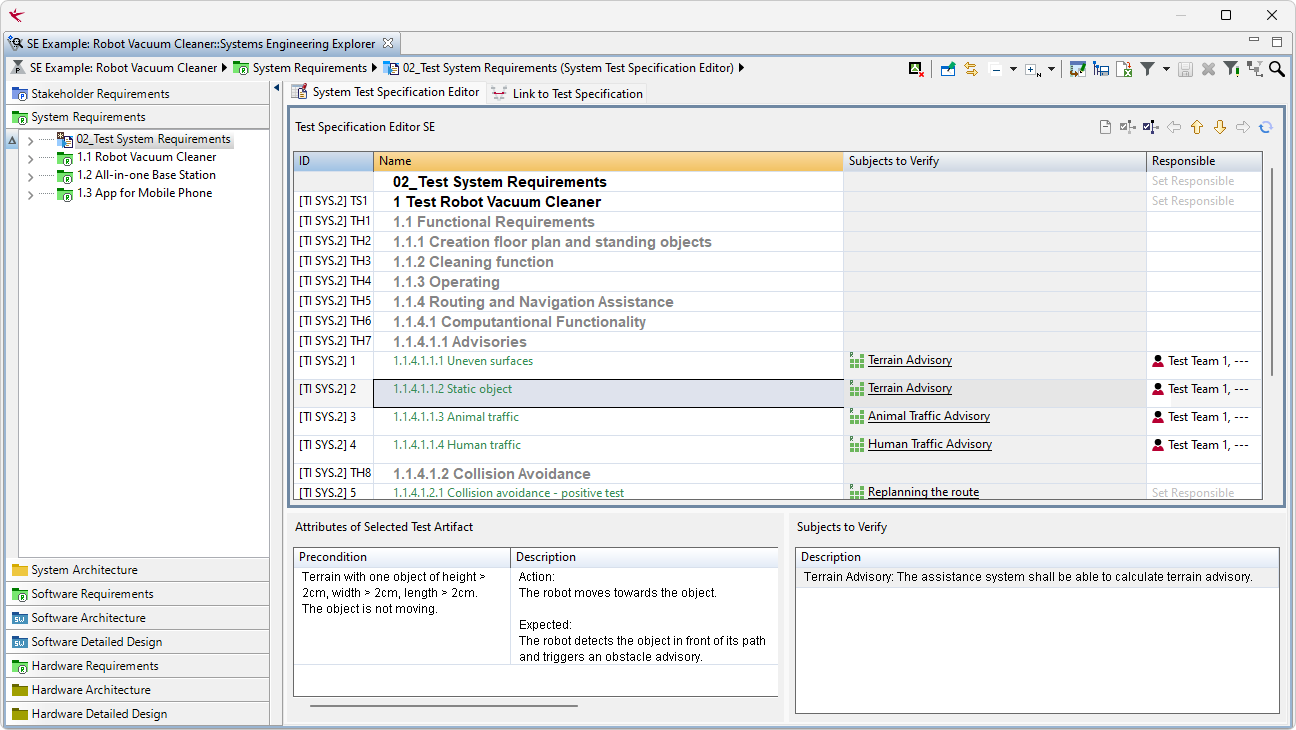
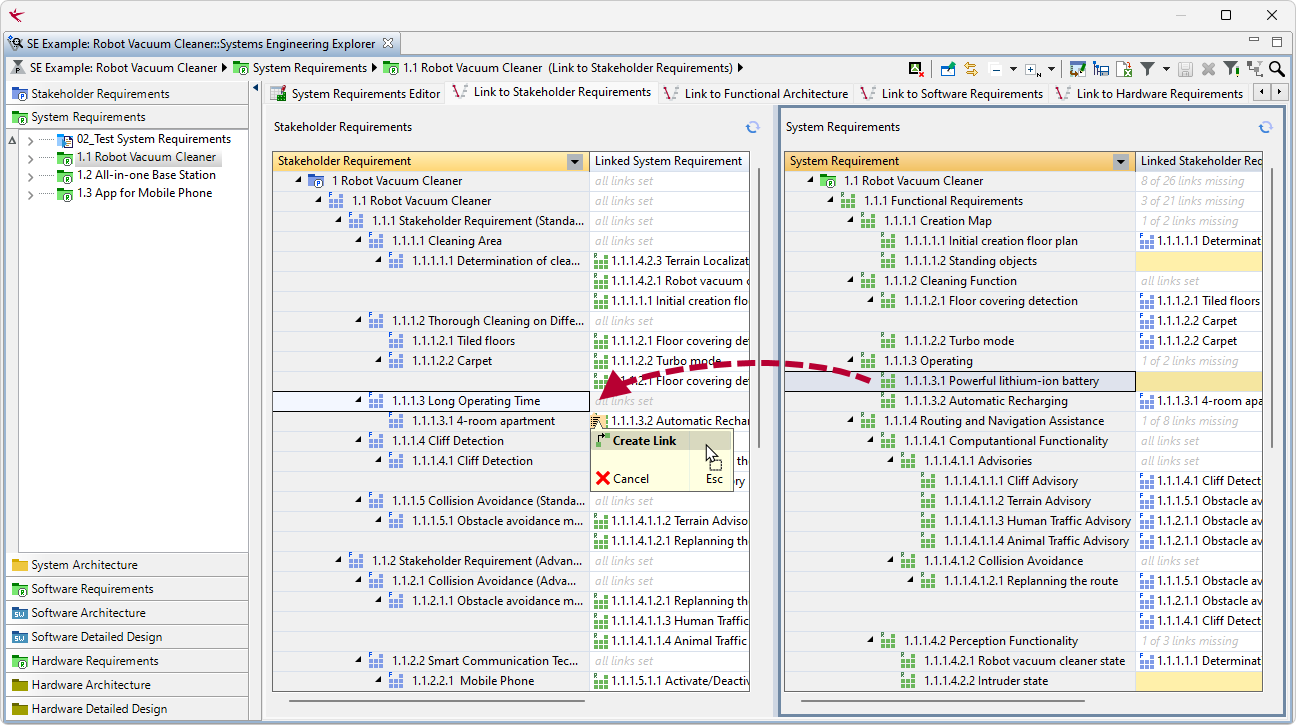
ステークホルダー要求は出発点となる要求です。これらは、製品がステークホルダーにもたらす価値や期待される機能を自然言語で記述します。シンプルなエディタにより、テキスト、画像、ユースケース図を用いて要求を定義できます。
MBSE動画チュートリアル
RFLPとPREEvision:
要求の視点
PREEvisionデモモデルを使用して、要求工学の基本的なワークフローを学びます。
2. システムアーキテクチャ | F & L
要求工学の後は、それらの要求をどのように実現するかを検討する創造的なステップへ進みます。
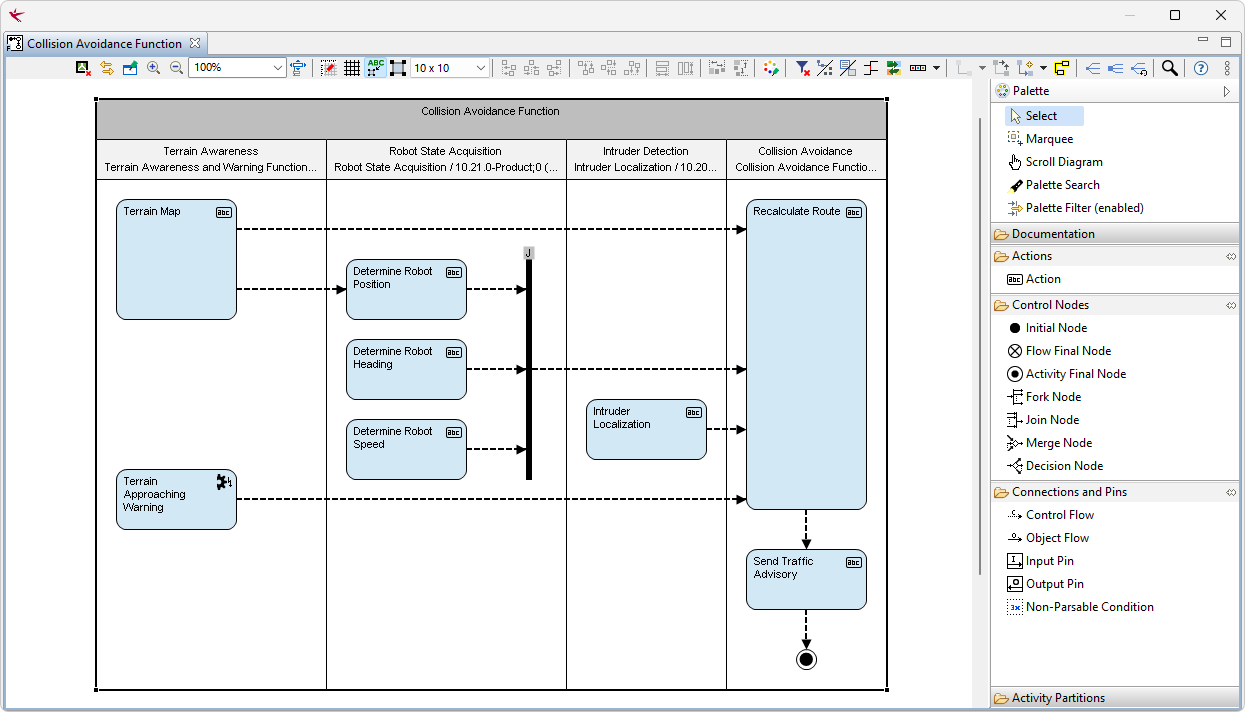
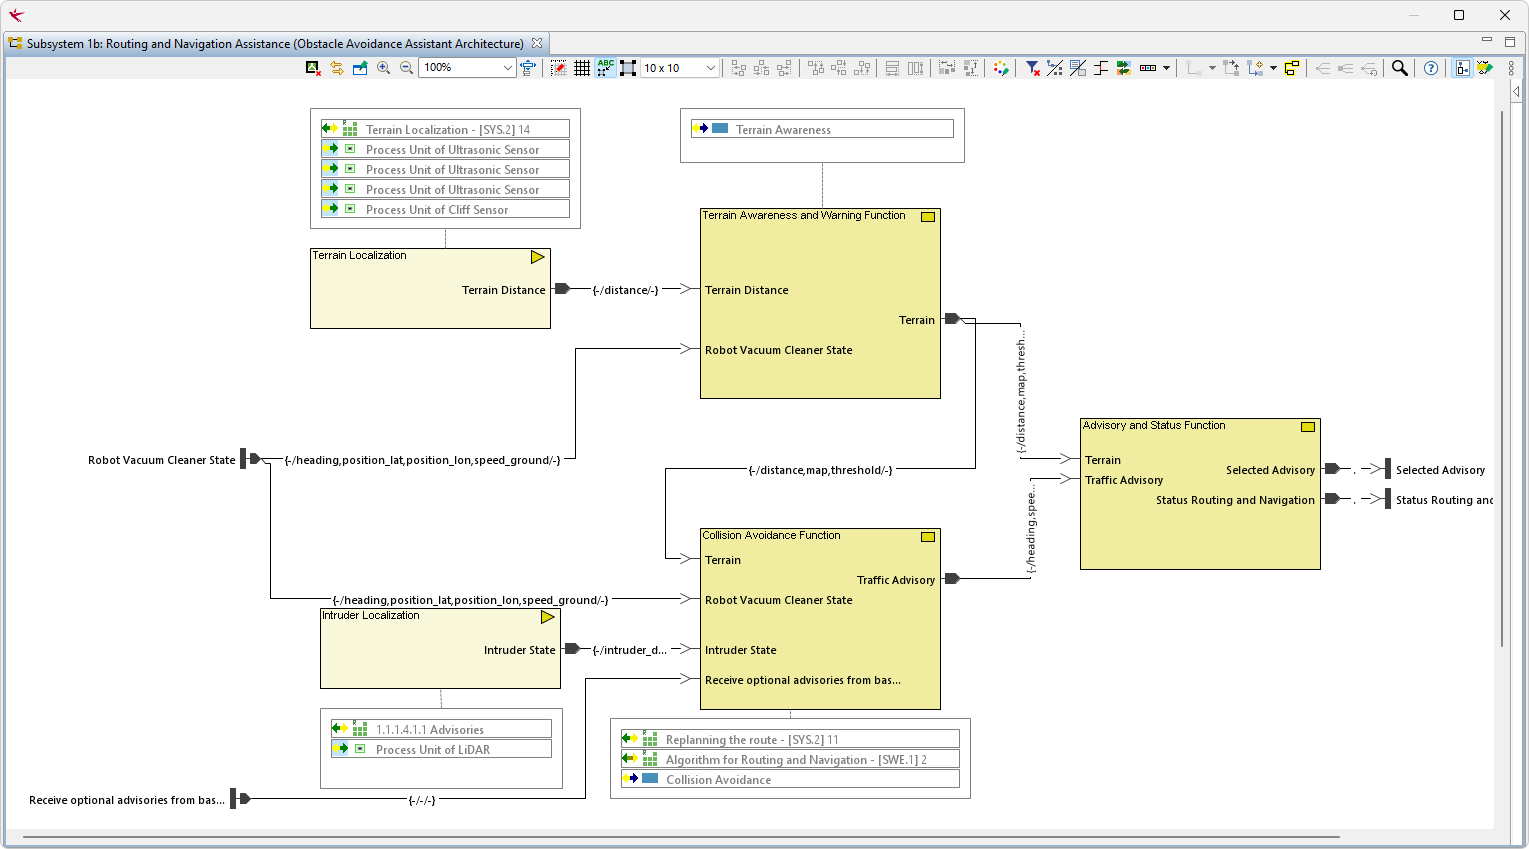
まず、必要な機能、サブ機能、およびそれらの相互関係を定義します。現代の製品は、複数のシステムが連携して構成される「システム・オブ・システムズ」です。アクティビティ図を用いて、特定の視点から見たシステムの振る舞いをモデル化します。そして、すべてのシステム要求を体系的に表現する機能ビューを構築します。
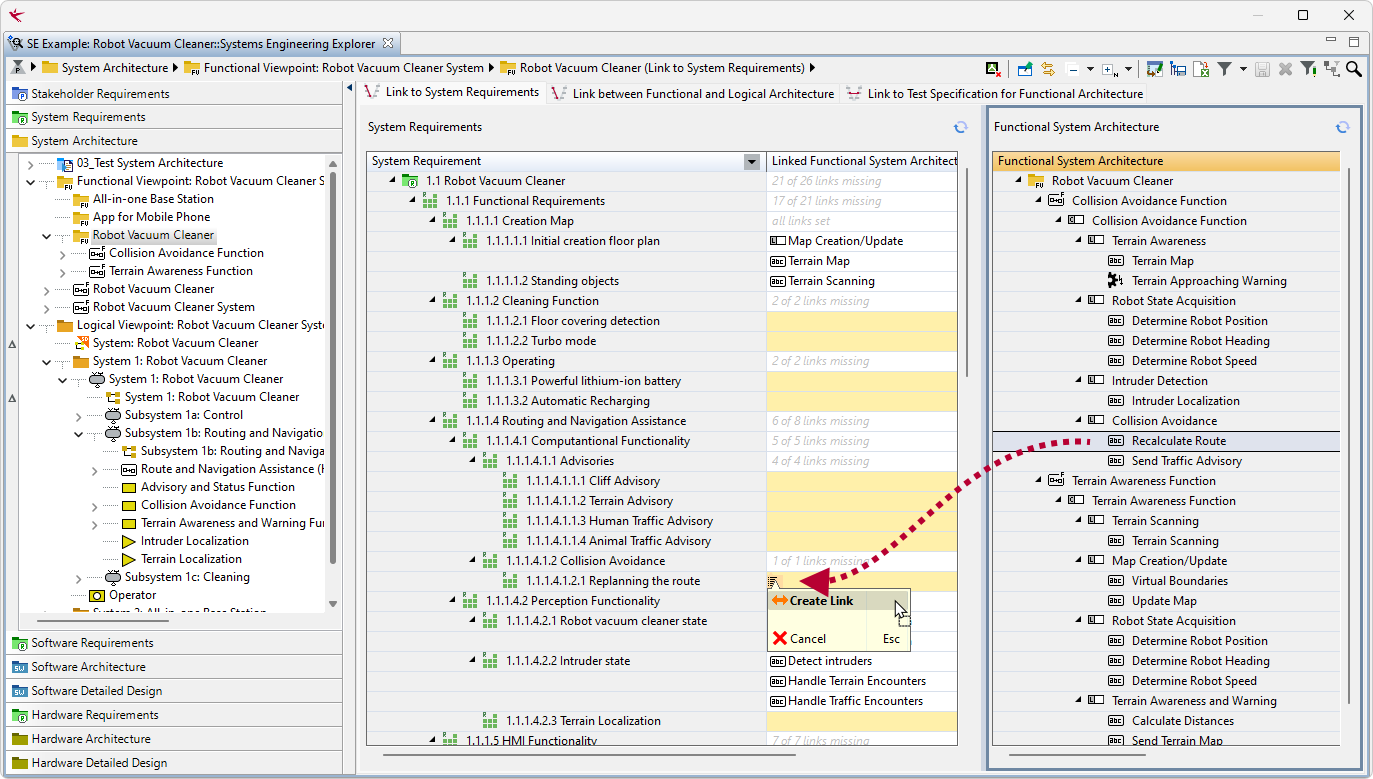
MBSE動画チュートリアル
RFLPとPREEvision:
機能の視点
システム機能を設計するための基本的なワークフローをご紹介します。
MBSE動画チュートリアル
RFLPとPREEvision:
論理の視点
システムの論理構造を設計するための基本的なワークフローをご紹介します。
3. ソフトウェアアーキテクチャ | P
ソフトウェア設計は、システムを物理的に実現するうえで重要な要素です。
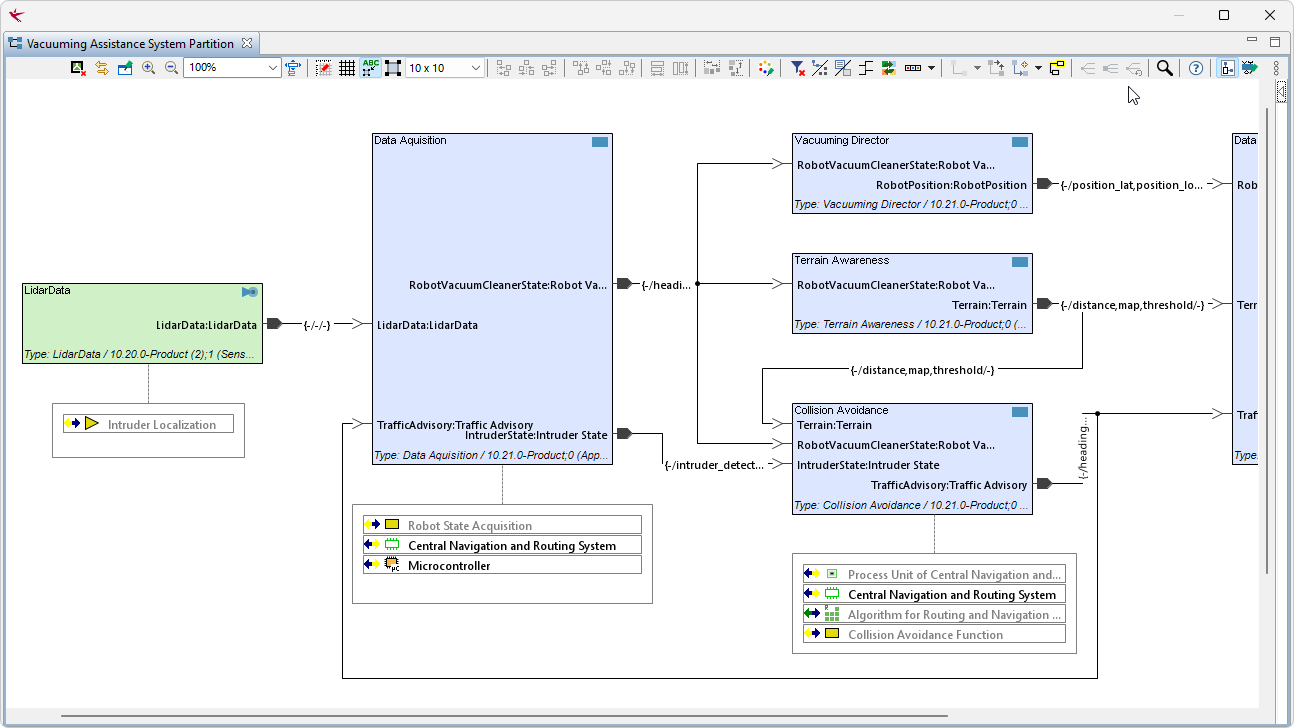
ソフトウェアコンポーネントと、それらの接続関係およびインターフェイスを定義します。ソフトウェアアーキテクチャのこうした静的な側面をモデリングするために、PREEvisionではソフトウェアアーキテクチャ図およびクラス図を利用できます。
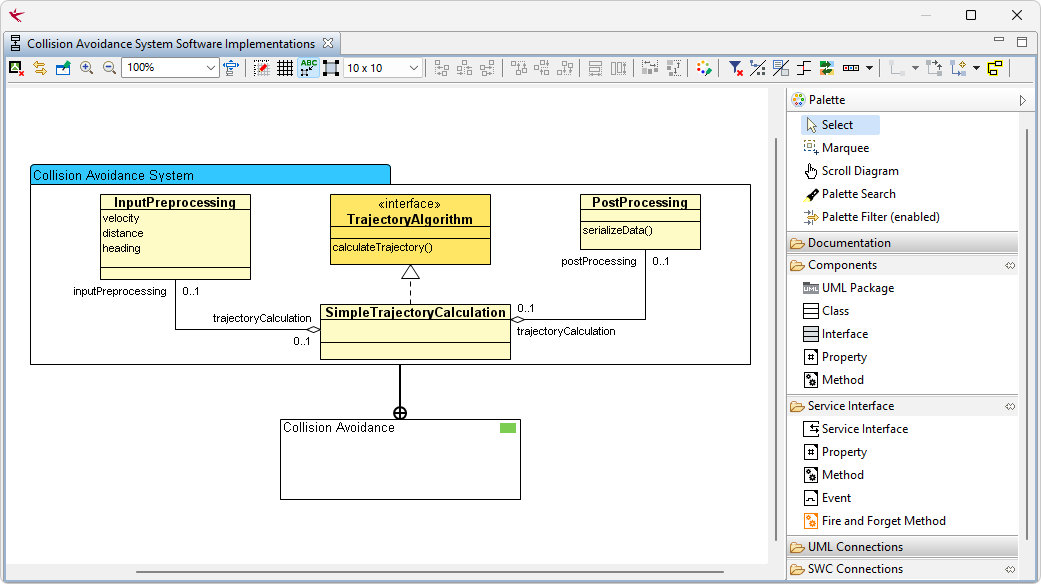
MBSE動画チュートリアル
RFLPとPREEvision:
物理の視点 | ソフトウェア設計
システムのソフトウェア設計に関する基本的なワークフローを学びます。
4. ハードウェアアーキテクチャ | P
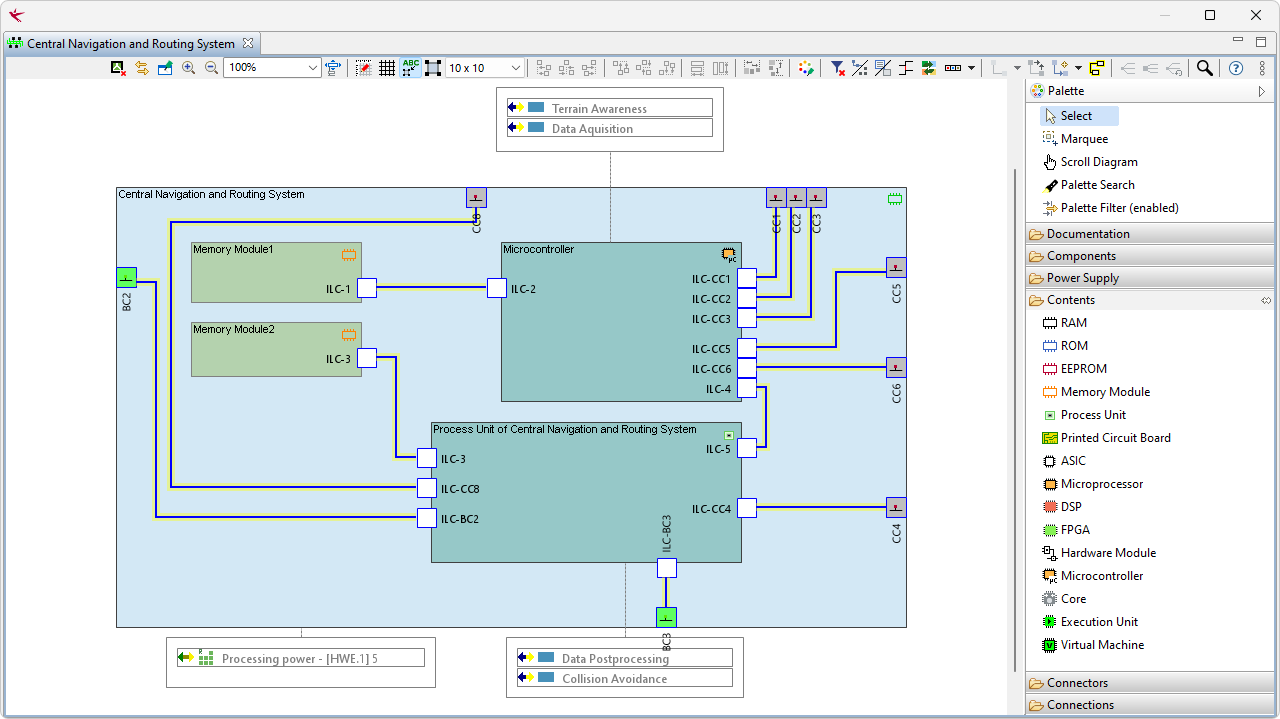
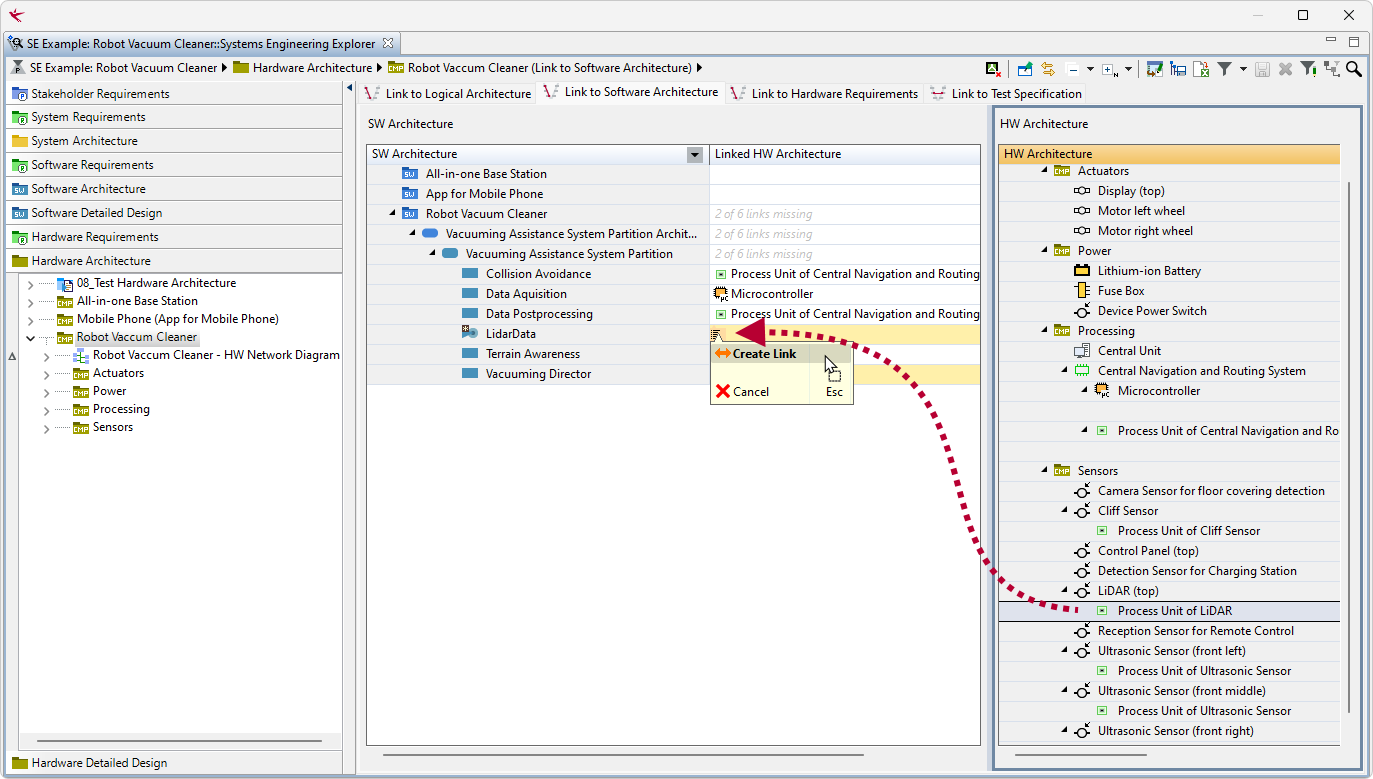
システムの物理実装におけるもう一つの側面が、ハードウェア設計です。
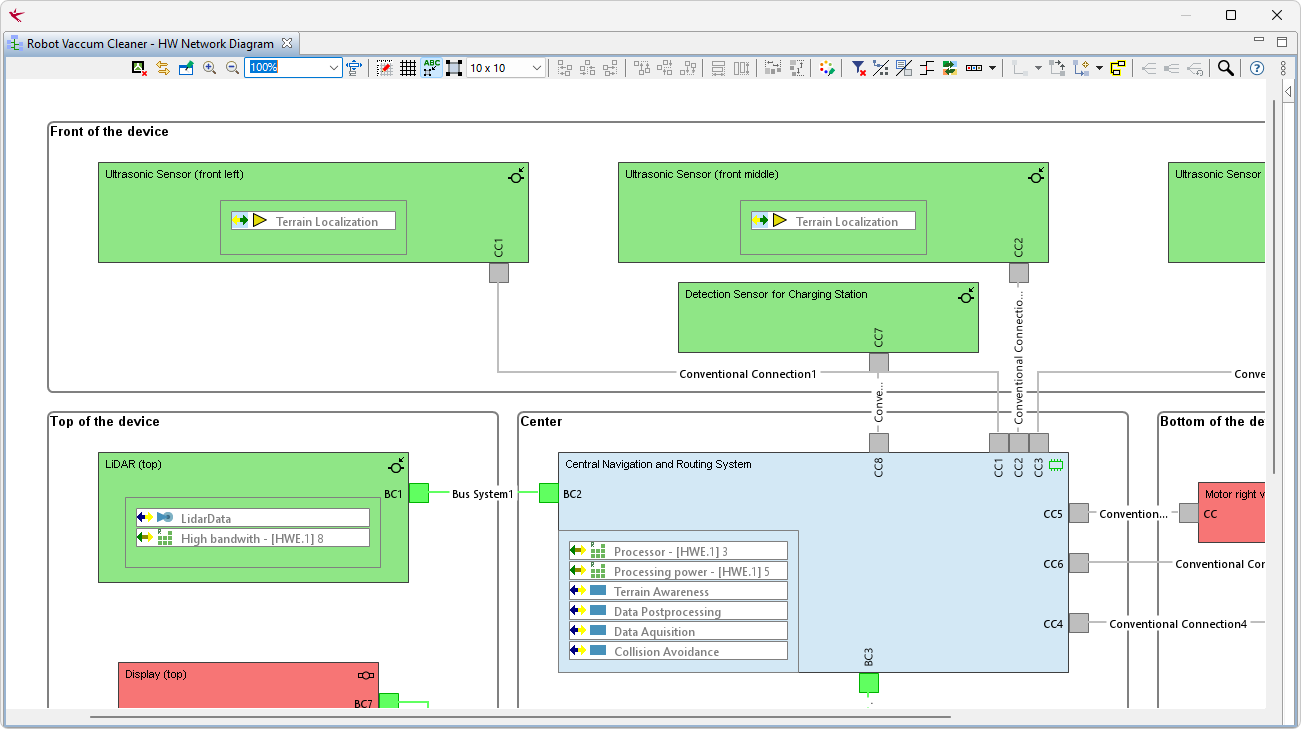
ダイアグラムでは、E/Eシステム全体、または対象範囲に含まれるシステムのネットワークトポロジーを定義します。ネットワークダイアグラムを使用することで、各E/Eコンポーネントのインターフェイス、電源供給、および通信トポロジーを含むシステム構成を定義できます。
MBSE動画チュートリアル
RFLPとPREEvision:
物理の視点 | ハードウェア設計
システムのハードウェアを設計するための基本的なワークフローをご紹介します。
PREEvisionトライアル版
PREEvisionを実際に体験できる特別なアクセスをご提供
次のプロジェクトを前進させ、将来を見据えたソリューションを構築しませんか。ベクターは、PREEvisionをホスト型トライアル環境として提供しています。ロボット掃除機のデモモデルを実際に操作しながら、現実的な開発シナリオの中でモデルベース・システムズ・エンジニアリングを体験いただけます。
- インストール不要。すぐに体験できます。
- お客様のRFLPベースの開発ニーズに合わせてご利用いただけます。
- すぐに利用できるデモモデルを含む無償トライアルをご提供します。
- PREEvisionがシステムズエンジニアリングをどのように支援するのかをご確認いただけます。
関連コンテンツ
PREEvisionとMBSE
E/EシステムのためのMBSE