LINはUARTベースのプロトコルであり、各LINフレームは、マイクロコントローラのUARTモジュールによって送信される複数のバイトで構成されています。多くの場合、LINレスポンダノードのアプリケーションは、LINプロトコルスタックと同じマイクロコントローラ上で動作します。LINプロトコルスタックは通常、ソフトウェアで実装されています。その結果、アプリケーションソフトウェアとプロトコルソフトウェアは、同じマイクロコントローラのリソースを共有することになります。これにより、原因の特定が難しいタイムアウトエラーが発生することがあります。 LINエラー解析機能は、こうした問題の診断と解決に役立ちます。
この機能やワークフローで何ができますか?|どのような課題を解決できますか?
発生しうるエラーのシナリオはいくつかあります。これらのエラーは、ローカルエラー とグローバルエラーに分類されます。
LINエラーの解釈では、以下の ローカルエラーについて明確に説明されています:
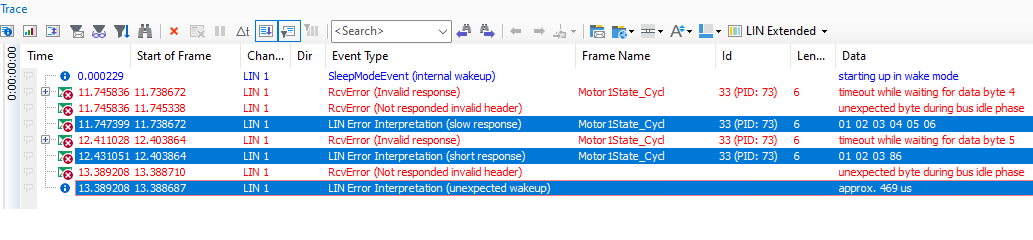
また、LINエラーの解釈により、以下のグローバルエラーや情報が明確になります :
- LIN Commanderがシミュレートされている際に、接続されたネットワーク上に実際のLIN Commanderが同時に存在する場合、衝突が発生します。このような衝突は、ネットワーク上の通信エラーに対するヒューリスティックな解析によって検出されます。
- 設定されたボーレートが、接続された実ネットワークで使用されているボーレートと異なる場合、接続されたネットワーク上で通信エラーが発生したと解釈されます。この状況は、ネットワーク上の通信エラーに対するヒューリスティックな解釈によって検出されます。
- 無効なブレーク区切り文字の検出。有効なブレーク区切り文字は、少なくとも1ビット時間の長さを持つ必要があります。仕様では、区切り文字の長さを少なくとも2ビット時間とすることを推奨しています。
CANoeのどこにこの機能がありますか?|どのように操作を開始しますか?
ローカルエラーはCANoeのトレースWindowで明確に視覚化され、グローバルエラーは出力Windowで分かりやすくレポートされます。これにより、解析中に完全な透明性と即時のフィードバックが得られます。
CANoeの関連トピック
VectorAcademy
Team
最適なトレーニングをお探しですか?
トレーニングや認定プログラムについてのご質問、またはお客様に合ったトレーニング選びについてのご相談は、お問い合わせフォームよりお気軽にご連絡ください。