CANoeは、主に2つのソフトウェアコンポーネントで構成されています。1つはGUIコンポーネント、もう1つはRT Kernel(ランタイムカーネル)です。この2つのコンポーネントは、同一のシステム上で実行することも、物理的に分離して実行することもできます。これにより、CANoeには複数の動作モードがあります。動作モードは、シミュレーションのソフトリアルタイム動作に影響します。では、どのモードを選択すればよいのでしょうか?
この機能で何ができますか?|どのような課題を解決できますか?
GUIとRT Kernelを分離できることにより、次の3つの構成が可能です。
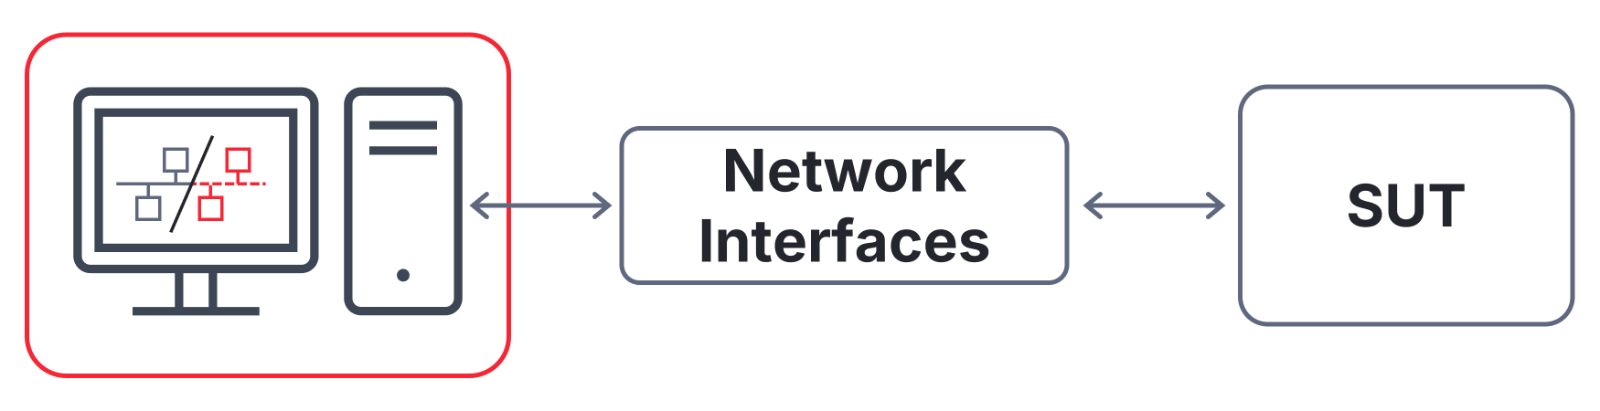
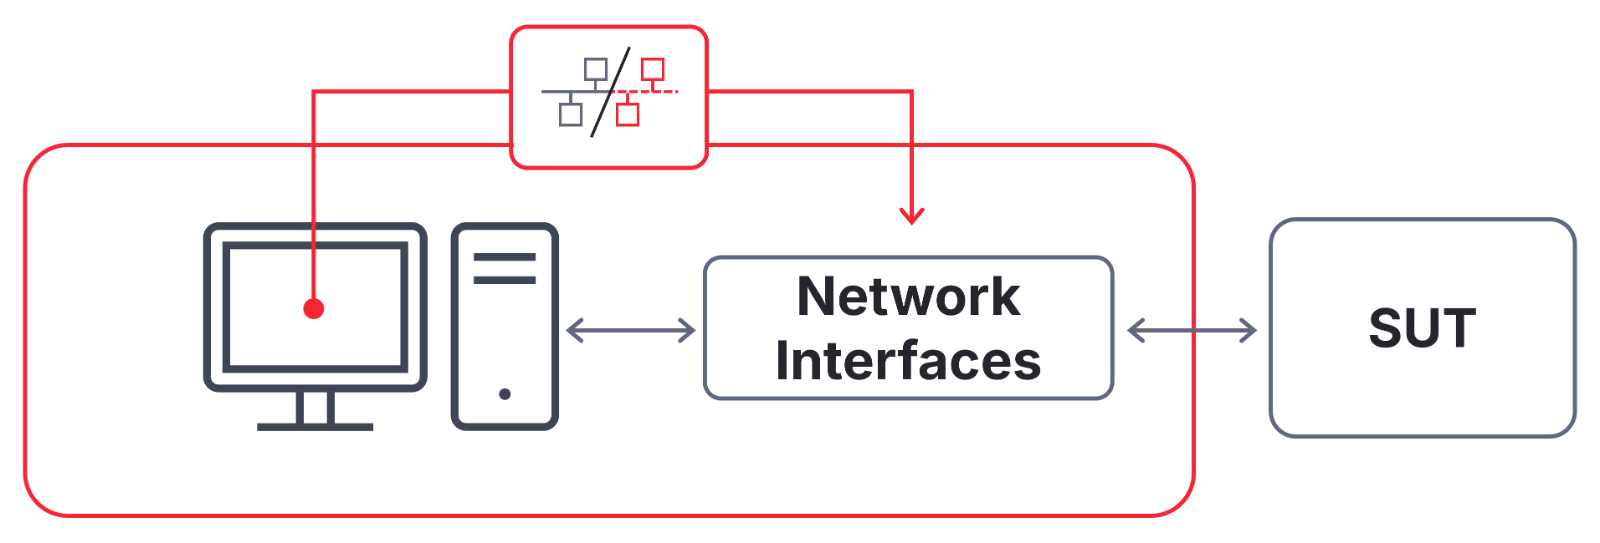
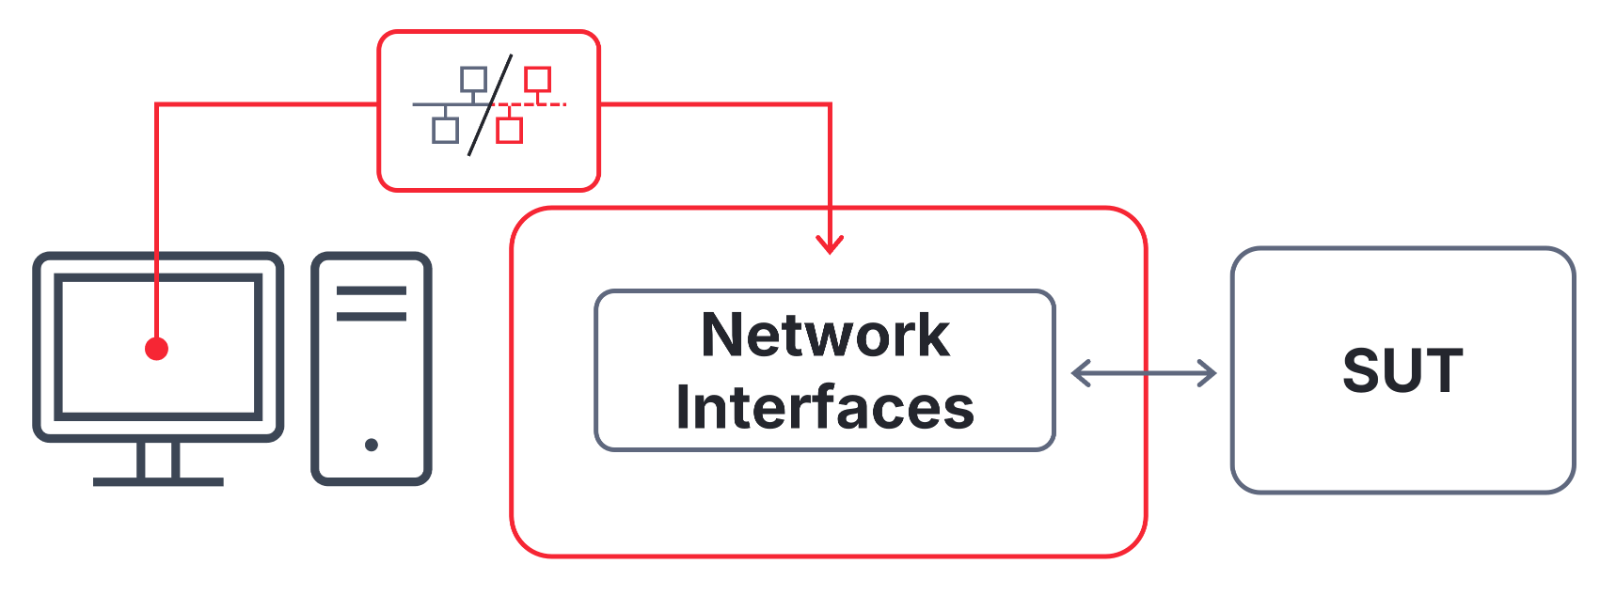
ユースケースに応じて、どの構成を選択すればよいですか?
| メリット | デメリット | ソフトリアルタイム | ユースケース | |
インターフェイスモード |
|
| 可能¹ |
|
分散モード |
|
| 良好 |
|
スタンドアロンモード |
|
| さらに良好 |
|
1 ユーザーのコンピューターのCPU性能と、インストールされているソフトウェアに大きく依存します。
通常、分散モードですでに十分なソフトリアルタイム動作を実現できます。無償の分散モード拡張機能であるExtended Real Timeを使用すれば、ハードリアルタイム動作も可能です。
無償のMulti CANoe拡張機能は、多数のネットワークインターフェイスを使用する大規模で処理時間の長いシミュレーションやモデルに最適です。すべてのCANoe動作モードを使用できます。
CANoeのどこにこの機能がありますか?|どのように操作を開始しますか?
CANoeの分散モードとスタンドアロンモードは、Vector Tool Platform(VTP)から有効化できます。
CANoe|ホーム|測定|Vector Tool Platform
既存のVTPデバイスが必要です。
CANoeの関連トピック
VectorAcademy
Team
最適なトレーニングをお探しですか?
トレーニングや認定プログラムについてのご質問、またはお客様に合ったトレーニング選びについてのご相談は、お問い合わせフォームよりお気軽にご連絡ください。