Case Study Tata Elxsi: ECU-Virtualisierung für automatisierte SIL-Tests
Mit automatisierte SIL-Tests die Testzeit für Steuergeräte von 10 Tagen auf weniger als 8 Stunden reduzieren
Der Kunde
Tata Elxsi gehört zu den weltweit führenden Anbietern von Design- und Technologieservices für Branchen wie Automotive, Kommunikation, Gesundheitswesen und Transport. Das Unternehmen unterstützt führende OEMs und Zulieferer mit Leistungen in Forschung und Entwicklung, Design, GenAI sowie Product Engineering – von der Architektur bis zur Markteinführung und darüber hinaus.
Mit umfassender Expertise in den Bereichen autonomes Fahren, Elektromobilität, Konnektivität und Software-Defined Vehicles (SDVs) sowie einem globalen Netzwerk aus Entwicklungszentren und mehr als 11.000 Ingenieurinnen und Ingenieuren treibt Tata Elxsi die Mobilität von morgen voran.
Die Herausforderung
Um Software-in-the-Loop-Tests (SIL) zu ermöglich, soll ein AUTOSAR-Steuergerät virtualisiert, externe Komponenten simuliert und manuelle Testabläufe in automatisierte Testfälle überführt werden.
Klassische Hardware-in-the-Loop-Tests (HIL) setzen physische Testsysteme voraus und erfordern einen hohen manuellen Aufwand. SIL-Tests reduzieren diese Abhängigkeit, indem die Steuergerätesoftware in einer virtuellen Umgebung ausgeführt wird. Dadurch lassen sich Tests skalieren und bereits ohne verfügbare Hardware durchführen.
Eine zentrale Voraussetzung bestand darin, dass die virtuelle ECU (vECU) exakt dieselbe Software wie das reale Steuergerät ausführt. Nur so lassen sich aussagekräftige Testergebnisse erzielen und redundante Tests auf Hardware vermeiden. Funktionales Verhalten und Schnittstellen müssen deshalb vollständig erhalten bleiben.
Im betrachteten Anwendungsfall verarbeitet das Steuergerät Eingangssignale verschiedener Bedienelemente. Die Kommunikation mit Peripheriegeräten erfolgt über serielle Schnittstellen wie I²C, während der Datenaustausch mit anderen Steuergeräten über das CAN-Netzwerk stattfindet.
Eine zusätzliche Herausforderung stellten Sleep- und Wake-up-Szenarien dar. Das Steuergerät kann sich im Schlafmodus befinden oder vollständig ausgeschaltet sein. Trifft ein Network-Management-Frame über CAN ein oder wird ein GPIO-Signal von einem Peripheriegerät empfangen, muss das Steuergerät aufwachen beziehungsweise einschalten. Die Anwendung muss die Quelle des Wecksignals erkennen und die passenden Aktionen ausführen, etwa einen spezifischen Bootvorgang oder eine Systemstatusprüfung.
Diese Verhaltensweisen mussten in der virtuellen Umgebung realistisch nachgebildet und getestet werden. Darüber hinaus galt es, Signale von Peripheriegeräten und seriellen Schnittstellen zu simulieren, um eine vollständige Interaktion mit der vECU sicherzustellen.
Ein weiterer Schwerpunkt lag auf der Automatisierung manueller Testverfahren. Bestehende Testschritte sollten in ausführbare Testfälle überführt und in eine CI/CT-Pipeline integriert werden. Ziel war es, Software frühzeitig und ohne Hardware zu testen, den manuellen Aufwand zu reduzieren und gleichzeitig eine automatisierte Qualitätssicherung für kontinuierliche Entwicklungs- und Regressionstests zu etablieren.
Die Lösung
Erzeugen einer Level-3-vECU durch Verwendung virtueller MCAL-Treiber sowie einer CANoe-basierten Bussimulation, um umfassende Tests auf der Ebene der Softwarequalifizierung zu ermöglichen.
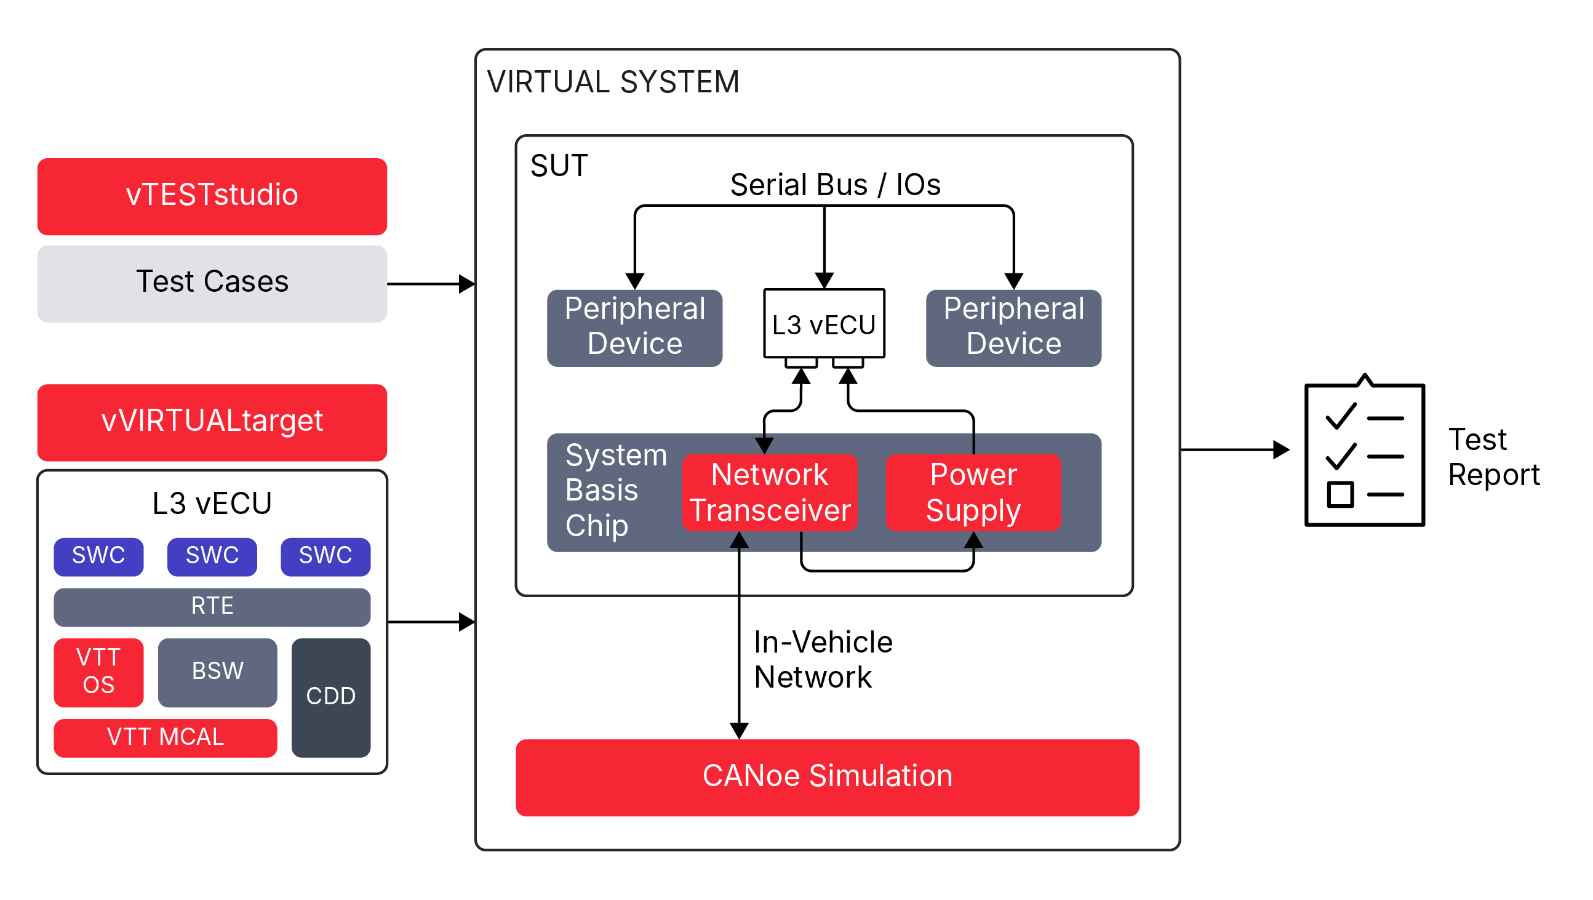
Mit vVIRTUALtarget wurde eine Level-3-vECU1 erstellt. Zur Umsetzung der SIL-Testumgebung ersetzt die Virtualisierungslösung Betriebssystem- und MCAL-Treiber durch virtuelle Gegenstücke. Zusätzlich wurden Complex Device Driver (CDD) auf die virtuelle Plattform portiert. Dadurch läuft dieselbe Applikationssoftware sowohl auf der virtuellen als auch auf der realen ECU. Funktion und Verhalten bleiben in beiden Umgebungen identisch.
Die Virtualisierung umfasst außerdem den CAN-Transceiver-Treiber. Dadurch lassen sich CAN-Nachrichten sowie Network-Management-Frames realistisch simulieren – selbst dann, wenn sich die vECU im Schlafmodus befindet oder ausgeschaltet ist.
Ein virtueller Netzwerktransceiver überwacht den CAN-Verkehr und kann Wake-up- oder Power-on-Ereignisse auslösen. Dies geschieht entweder durch das Aktivieren einer virtuellen Stromversorgung oder durch das Triggern eines Wake-up-Interrupts über GPIO. Das Verhalten entspricht damit dem realen Steuergerät im Fahrzeug.
Peripheriegeräte werden mithilfe von CAPL-Skripten innerhalb einer CANoe-Konfiguration simuliert. CANoe-Systemvariablen ermöglichen die Ansteuerung der vECU über digitale und analoge Signale. So lassen sich beispielsweise Taster, Schalter oder andere Eingänge realitätsnah nachbilden. Auch serielle Kommunikationsschnittstellen wie I²C werden auf diese Weise emuliert.
Dadurch entsteht eine Testumgebung, in der die vECU mit simulierten Netzwerken und Peripheriegeräten genauso interagiert wie in einem realen System.
Die bisherigen manuellen Testabläufe wurden in automatisierte Testfälle überführt. Ihre Ausführung erfolgt mit CANoe, während die Verwaltung der Tests in vTESTstudio stattfindet. Damit schafft Tata Elxsi die Grundlage für Continuous Integration und Continuous Testing (CI/CT) in serverbasierten Pipelines, beispielsweise mit den CANoe Server Editions.
Durch die Virtualisierung von Treibern, Hardwarekomponenten und Peripherie entsteht eine vollständig virtuelle Testumgebung, die das Verhalten realer Hardware präzise abbildet, frühe Softwarevalidierung ermöglicht und sich nahtlos in automatisierte Entwicklungsprozesse integriert.
So lassen sich integrierte Softwarestände bereits vor Verfügbarkeit der Hardware testen. Erneute Testausführungen und Regressionstests nach Fehlerbehebungen oder Änderungsanforderungen werden deutlich effizienter.
Die Vorteile
Frühzeitige Tests, die Wiederverwendung von Software und ein hoher Automatisierungsgrad beschleunigen die Entwicklung, steigern die Qualität und reduzieren Projektrisiken bereits in frühen Phasen.
- Die Testdauer sank von 10 Tagen auf weniger als 8 Stunden
- Automatisierte Testfälle ersetzen manuelle Testabläufe und schaffen die Grundlage für agile Entwicklungsprozesse sowie Software-Defined Vehicles
- Closed-Loop-Tests und Debugging erfolgen vollständig ohne reale Hardware
- Dieselbe Applikationssoftware und dieselbe AUTOSAR-Basissoftware laufen sowohl auf der virtuellen als auch auf der realen ECU
- Virtuelle Umgebungen lassen sich parallel ausführen und flexibel skalieren
- Der Shift-Left-Ansatz ermöglicht eine frühere Validierung im Entwicklungsprozess und reduziert Fehler sowie Integrationsaufwände in späten Projektphasen