CANoe基本上由两个主要软件组件构成。一方面是GUI组件,另一方面是RT Kernel(Runtime Kernel)。这两个组件既可以在同一系统上运行,也可以在物理上相互分离。这导致了不同的CANoe运行模式。这些运行模式会影响仿真的软实时行为 。但是,应该选取哪种模式呢?
它有什么用?| 它能解决什么问题?
将GUI与RT内核分离的可能性导致三种有效的模式:
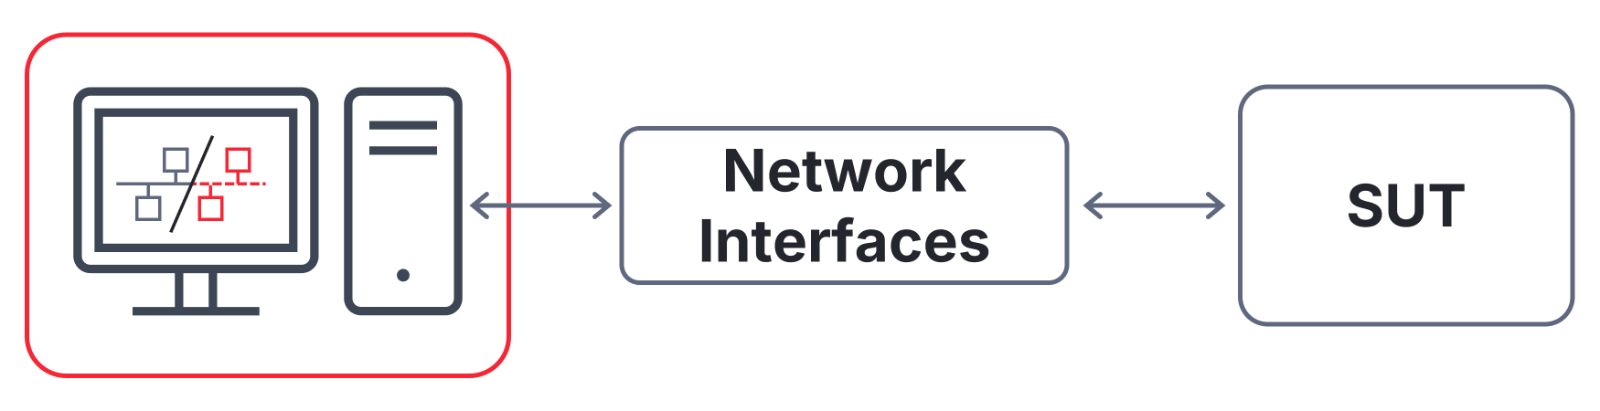
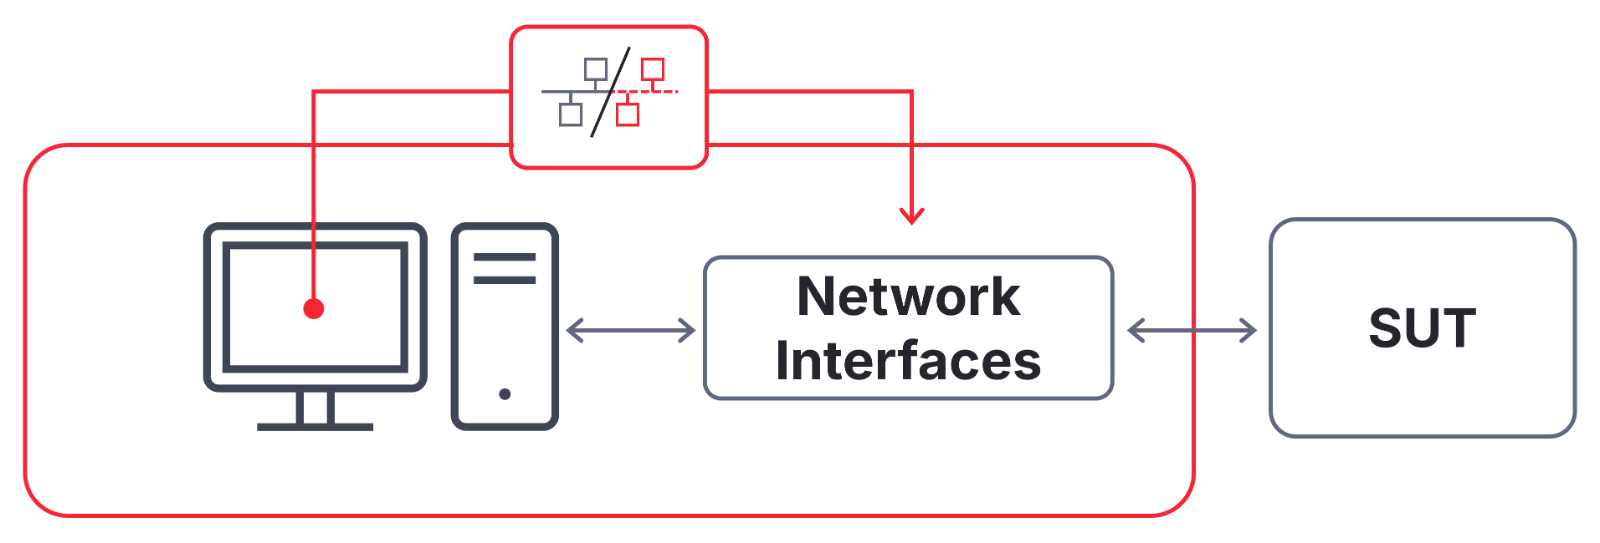
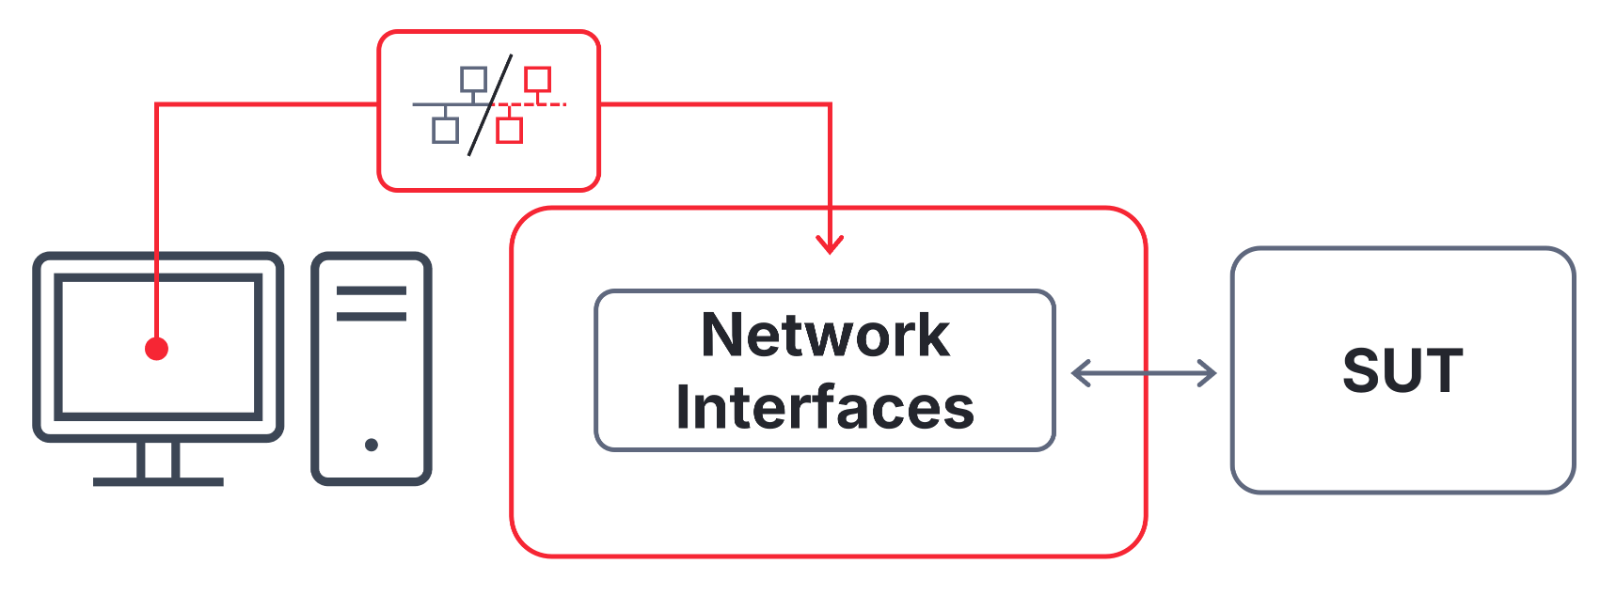
针对我的使用场景,应该选取哪种模式?
| 优点 | 缺点 | 软实时 | 使用场景 | |
接口模式 |
|
| 可能1 |
|
分布式模式 |
|
| 良好 |
|
独立模式 |
|
| 更胜一筹 |
|
1 这在很大程度上取决于用户电脑的CPU性能及其上安装的软件。
通常,仅使用分布式模式即可实现足够的软实时性能。若需硬实时性能,可使用免费的分布式模式扩展ERT(Extended Real Time)。
免费的Multi CANoe扩展非常适合大型且耗时的仿真以及具有众多网络接口卡的模型。所有CANoe运行模式均可使用。
在CANoe中哪里可以找到此功能?| 如何启动该过程?
CANoe的分布式模式和独立模式可在Vector Tool Platform(VTP)中启用:CANoe|Home|Measurement|Vector Tool Platform。此操作需要VTP设备。
相关的CANoe主题
VectorAcademy
团队
需要帮助吗?
我们很乐意为您提供帮助。如果您对我们的培训和认证项目有任何疑问,或者希望获得个性化建议,只需使用我们的联系表即可。