타타 엘크시(Tata Elxsi) 사례 연구: 자동화된 SIL 테스트를 위한 ECU 가상화
자동화된 SIL 테스트를 통해 ECU 테스트 시간을 10일에서 8시간 미만으로 단축
고객
타타 엘크시(Tata Elxsi)는 자동차, 방송, 통신, 헬스케어, 운송 등 다양한 산업 분야에서 세계 최고의 디자인 및 기술 서비스 제공업체 중 하나입니다. 타타 엘크시는 자동차 및 운송 산업의 선도적인 OEM 및 공급자들과 협력하여, 아키텍처 설계부터 출시 및 그 이후 단계에 이르기까지 연구개발(R&D), 디자인, 생성형 AI(GenAI), 제품 엔지니어링 서비스를 제공합니다. 또한 전 세계에 걸쳐 있는 디자인 스튜디오 및 개발 센터 네트워크와 11,000명 이상의 엔지니어 및 전문가로 구성된 글로벌 인재 풀을 바탕으로, 자율주행, 전기차, 커넥티드 카 기술 및 Software-Defined Vehicle(SDV)에 걸친 분야별 전문 지식을 통합하고 있습니다.
도전 과제
AUTOSAR ECU를 가상화하고, 외부 구성 요소를 시뮬레이션하며, 수동 시험 절차를 실행 가능한 자동화 테스트 케이스로 변환함으로써 Software-in-the-Loop(SIL) 환경에서 테스트를 수행할 수 있도록 합니다.
기존의 Hardware-in-the-Loop(HIL) 테스트는 물리적 테스트 벤치와 수작업이 필요합니다. Software-in-the-Loop(SIL) 테스트는 가상 환경에서 ECU 소프트웨어를 실행함으로써 이러한 의존성을 줄여주며, 하드웨어가 필요 없게 하고 확장 가능한 테스트를 가능하게 합니다.
핵심 요구사항은 가상 ECU(vECU)가 양산용 ECU와 동일한 소프트웨어를 실행해야 한다는 점입니다. 소프트웨어가 다르면 하드웨어에서 테스트를 반복해야 하므로 가상화의 가치가 감소합니다. 동일한 행동과 인터페이스를 유지하는 것이 필수적입니다.
이 타겟 유스케이스에서 ECU는 다양한 애플리케이션 기능을 위해 물리적 입력 제어 장치로부터의 입력 신호를 처리합니다. ECU는 I²C와 같은 직렬 인터페이스를 통해 주변 장치와 통신하며, 다른 차량 ECU와의 데이터 교환은 CAN 네트워크를 통해 이루어집니다.
또 다른 과제는 절전 및 깨우기 시나리오와 관련이 있습니다. ECU는 절전 모드에 있거나 전원이 꺼져 있을 수 있습니다. CAN을 통해 네트워크 관리 프레임이 도착하거나 주변 장치로부터 GPIO 신호를 수신하면, ECU는 깨어나거나 전원을 켜야 합니다. 애플리케이션은 깨우기 원인을 식별하고, 특정 부팅 순서 및 시스템 상태 확인과 같은 올바른 조치를 수행해야 합니다. 이러한 행동들은 가상 환경에서 모델링되고 검증되어야 합니다.
vECU와의 완전한 상호작용을 위해 연결된 주변 장치 및 직렬 인터페이스에서 발생하는 시그널도 시뮬레이션되어야 합니다. 지속적인 통합 및 회귀 테스트를 지원하기 위해 수동 테스트 단계를 자동화된 테스트 케이스로 변환해야 합니다.
목표는 하드웨어 없이 조기에 소프트웨어 테스트를 수행하여 수작업 부담을 줄이는 동시에, 자동화된 테스트를 CI/CT 파이프 라인에 통합하는 것입니다. 이러한 접근 방식은 더 빠른 개발 주기와 일관된 테스트 커버리지를 지원합니다.
해결책
가상 MCAL 드라이버와 CANoe 기반 버스 시뮬레이션을 사용하여 레벨 3 vECU를 구축함으로써, 소프트웨어 인증 단계에서 포괄적인 테스트를 수행할 수 있도록 합니다.
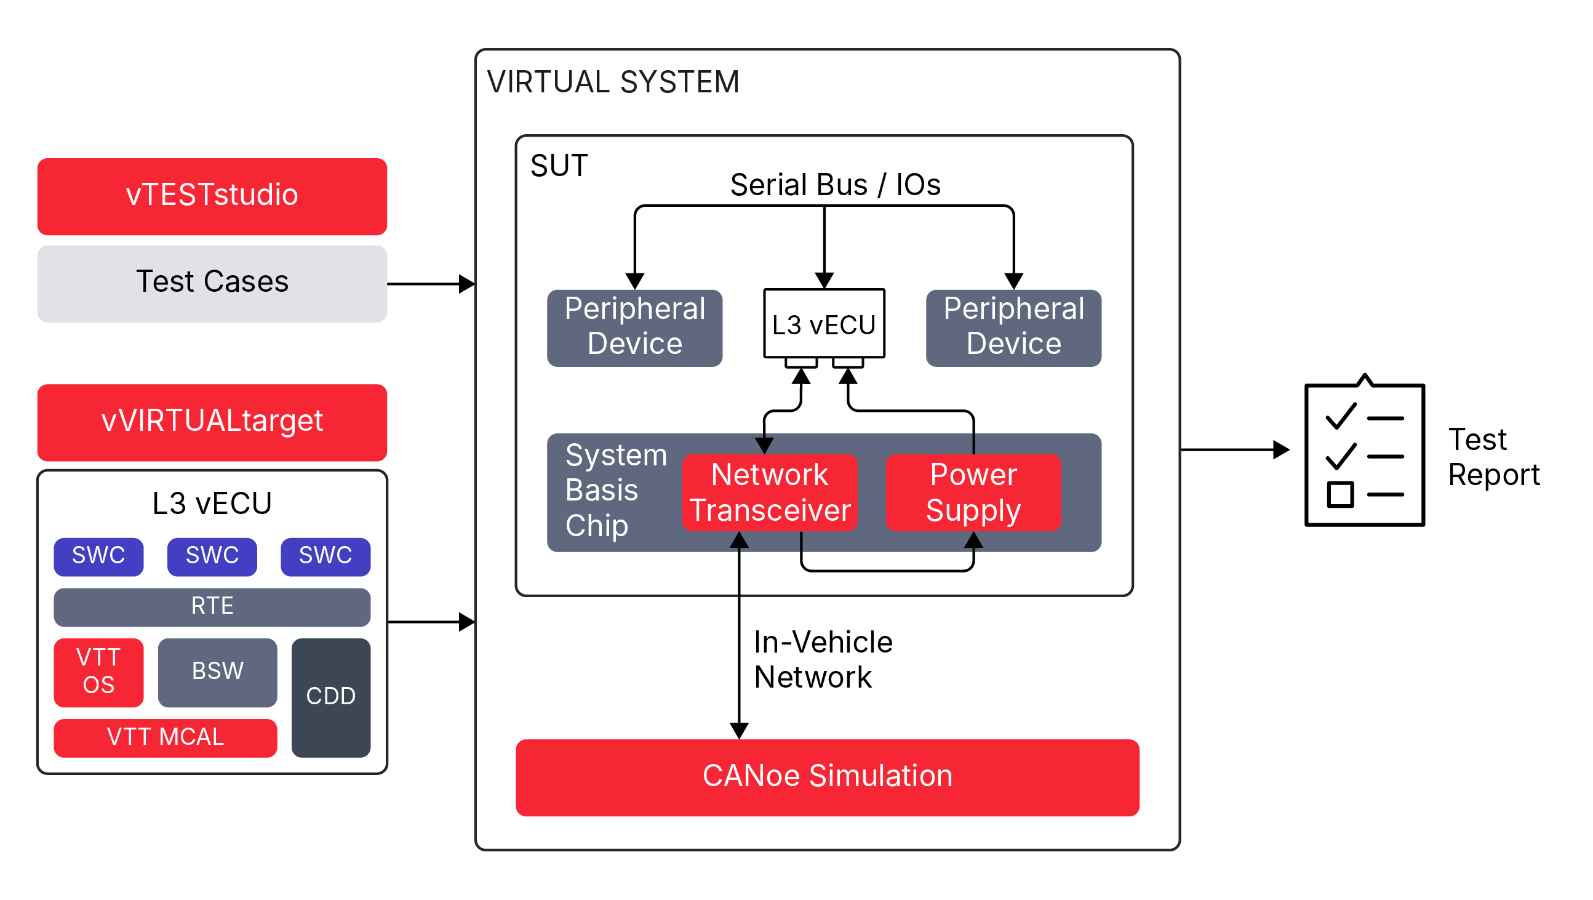
SIL 테스트를 수행하기 위해 vVIRTUALtarget을 사용하여 레벨 3vECU1을 생성합니다. 이 툴링은 OS 및 MCAL 드라이버를 가상 대응물로 대체합니다. 복잡한 장치 드라이버(CDD)는 가상 플랫폼으로 이식되었습니다. 이러한 접근 방식을 통해 가상 ECU와 실제 ECU 모두에서 동일한 애플리케이션 소프트웨어가 실행되도록 하여, 환경 간 기능적 동등성을 유지합니다.
이 가상화 방식에는 CAN 트랜시버 드라이버가 포함됩니다. 이를 통해 vECU가 절전 모드에 있거나 전원이 꺼진 상태에서도 CAN 메세지의 송수신 및 네트워크 운영 프레임 처리를 포함한 정확한 네트워크 시뮬레이션이 가능합니다. 가상 네트워크 트랜시버가 CAN 트래픽을 모니터링하며, 가상 전원 공급 장치를 활성화하거나 GPIO를 통해 웨이크업 인터럽트를 트리거함으로써 웨이크업 또는 전원 켜기 전환을 유발하여 물리적 설정의 행동을 재현할 수 있습니다.
CAPL 스크립트는 CANoe 구성 내에서 주변 장치를 시뮬레이션합니다. CANoe 시스템 변수는 아날로그 및 디지털 신호를 통해 가상 ECU를 자극하는 수단을 제공하여, 버튼, 스위치 및 기타 입력 장치와의 상호작용을 가능하게 합니다. I²C와 같은 직렬 통신 인터페이스도 이 메커니즘을 통해 에뮬레이션을 수행하여, 모든 통신 시나리오를 완벽하게 포괄합니다. 이러한 설정을 통해 vECU가 마치 물리적 시스템에서 작동하는 것처럼 시뮬레이션된 외부 장치 및 네트워크와 상호작용할 수 있는 현실적인 환경이 조성됩니다.
수동 시험 절차는 자동화된 테스트 케이스로 변환되어 CANoe를 통해 실행되고 vTESTstudio를 사용하여 관리됩니다. 이는 CANoe Server Editions와 같은 서버 기반 파이프 라인 내에서 지속적 통합 및 지속적 테스트(CI/CT)의 기반을 형성합니다.
드라이버, 하드웨어 구성 요소 및 주변기기 상호 작용을 가상화함으로써, 이 솔루션은 하드웨어 행동을 재현하고, 초기 소프트웨어 검증을 지원하며, 자동화된 워크플로우에 원활하게 통합되는 완전한 가상화 테스트 환경을 제공합니다. 이를 통해 실제 하드웨어 없이도 통합된 소프트웨어를 조기에 테스트할 수 있어, 버그 수정 및 변경 요구 후 효과적인 재평가와 회귀 테스트가 가능해집니다.
장점
사전 테스트, 소프트웨어 재사용 및 자동화를 통해 더 빠른 출시, 더 높은 품질, 그리고 조기 위험 완화가 가능해집니다.
- 테스트 시간이 10일에서 8시간 미만으로 대폭 감소
- 수동 테스트가 자동화된 테스트 케이스로 대체되어, 개발이 빨라지고 Software-Defined Vehicle(SDV)에 대비 가능
- 실제 하드웨어 시스템 없이도 폐쇄 루프 테스트 및 디버깅 가능
- 가상 및 실제 ECU 대상 모두에서 동일한 애플리케이션 소프트웨어와 AUTOSAR BSW가 실행
- 가상 환경을 통해 병렬 구조로 실행할 수 있으며 확장도 용이
- Shift-Left를 통해 개발 주기 초기에 검증이 가능해져, 후기 단계의 결함 및 통합 문제가 감소